基于四家主流供应商真实报价、合同案例与POC测试标准,
面向决策层的一份客观、可量化、可落地的停车场升级评估。
B3 / B4 / B5 三层合计约 236,620 ㎡、4,682 个车位; 现有科拓缴费体系完整运行,痛点集中在反向寻车链路繁琐与精准客流数据缺失。
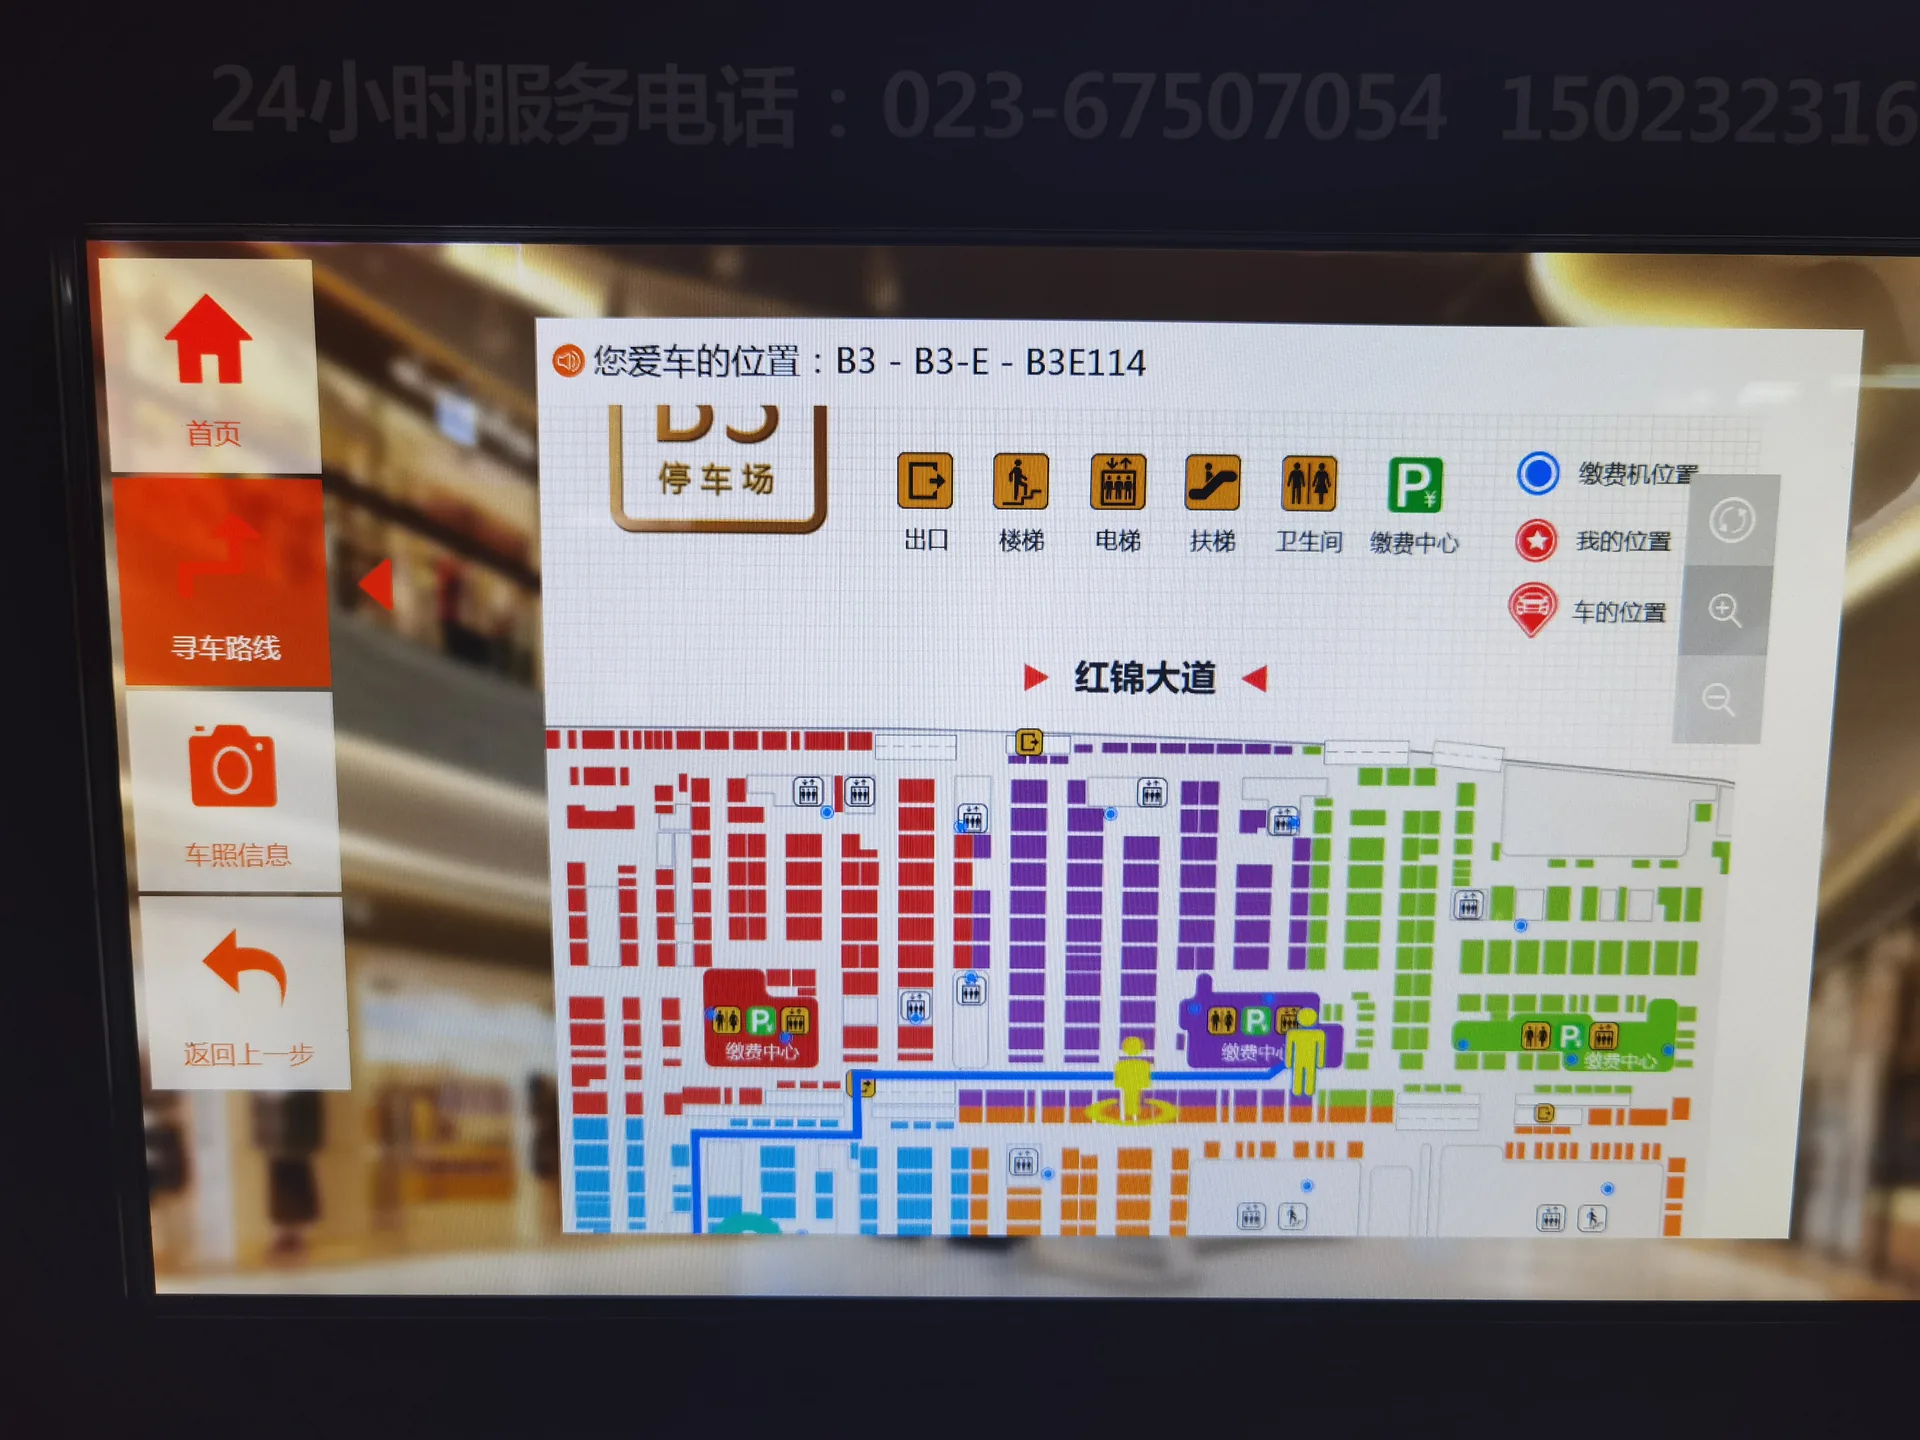
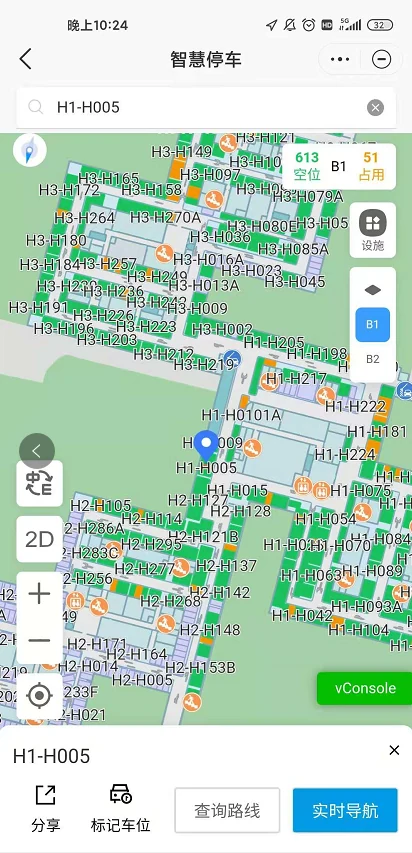
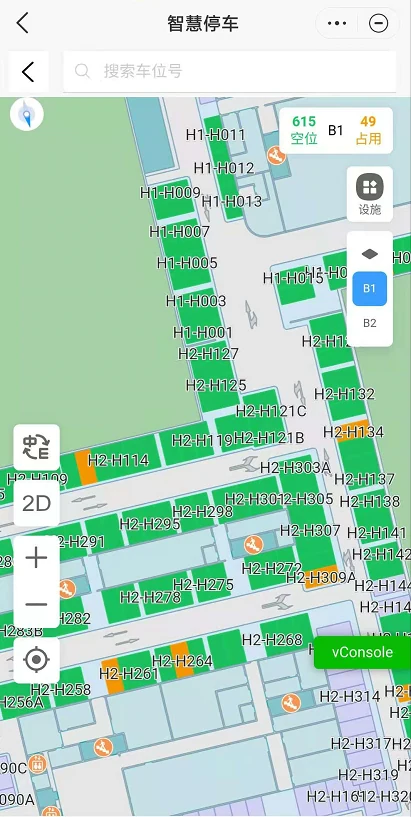
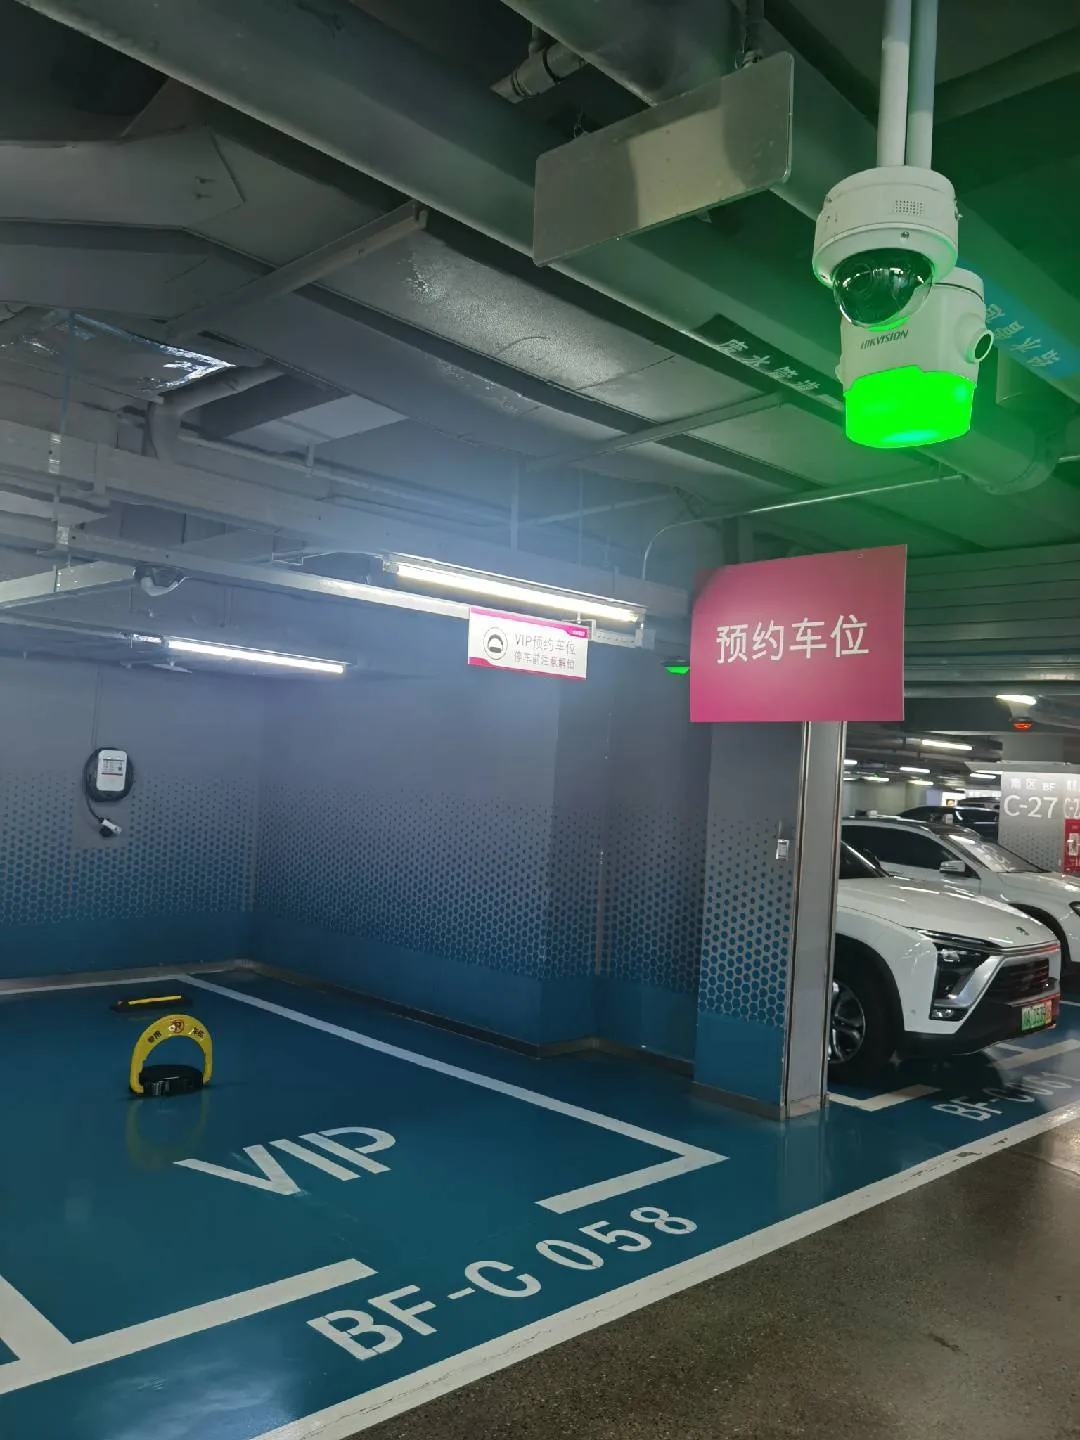
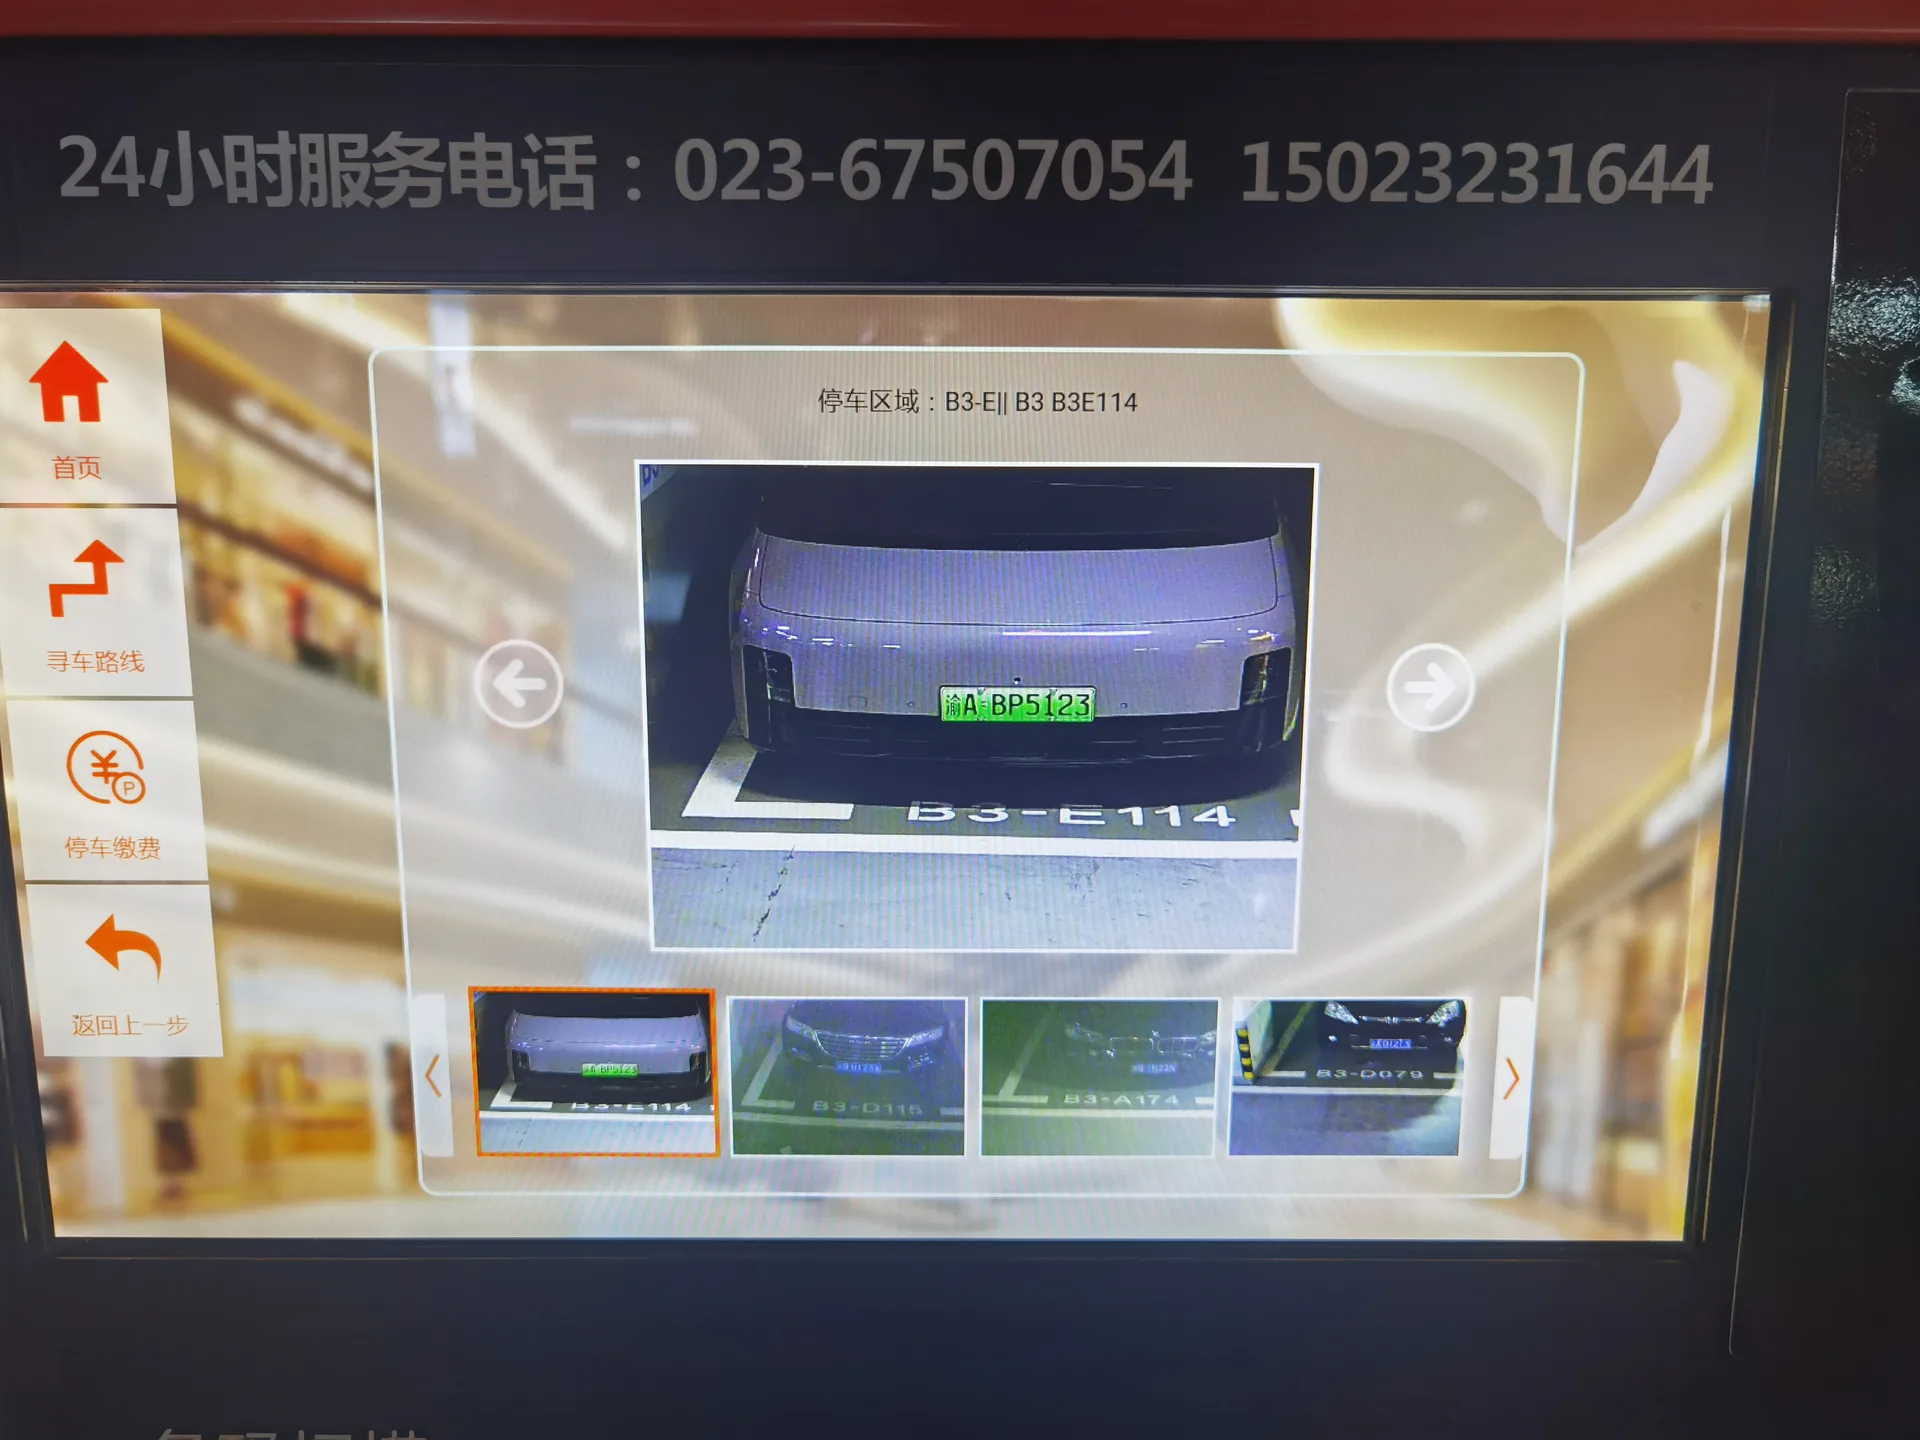
需手动输入车牌号 + 手动输入位置编码,双步操作用户体验割裂。
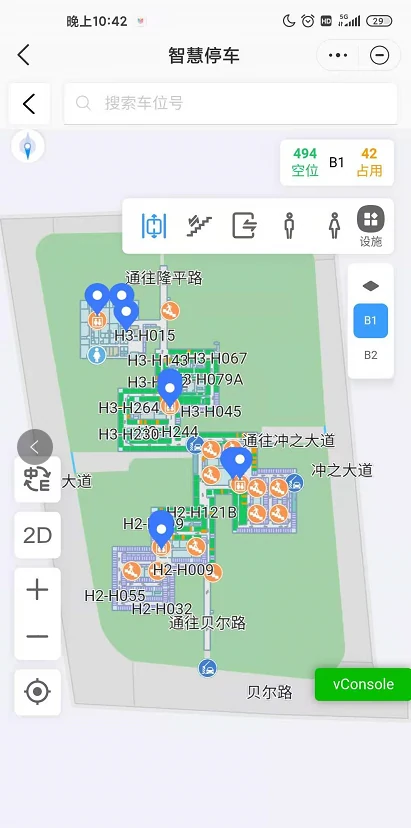
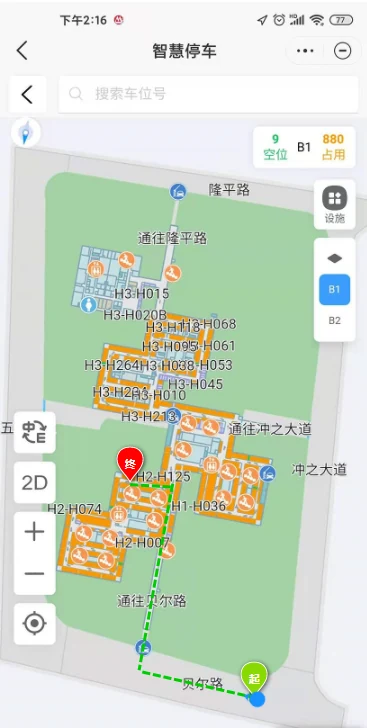
平面图与手机小程序无法联动,缺少楼层感知与步行导航。
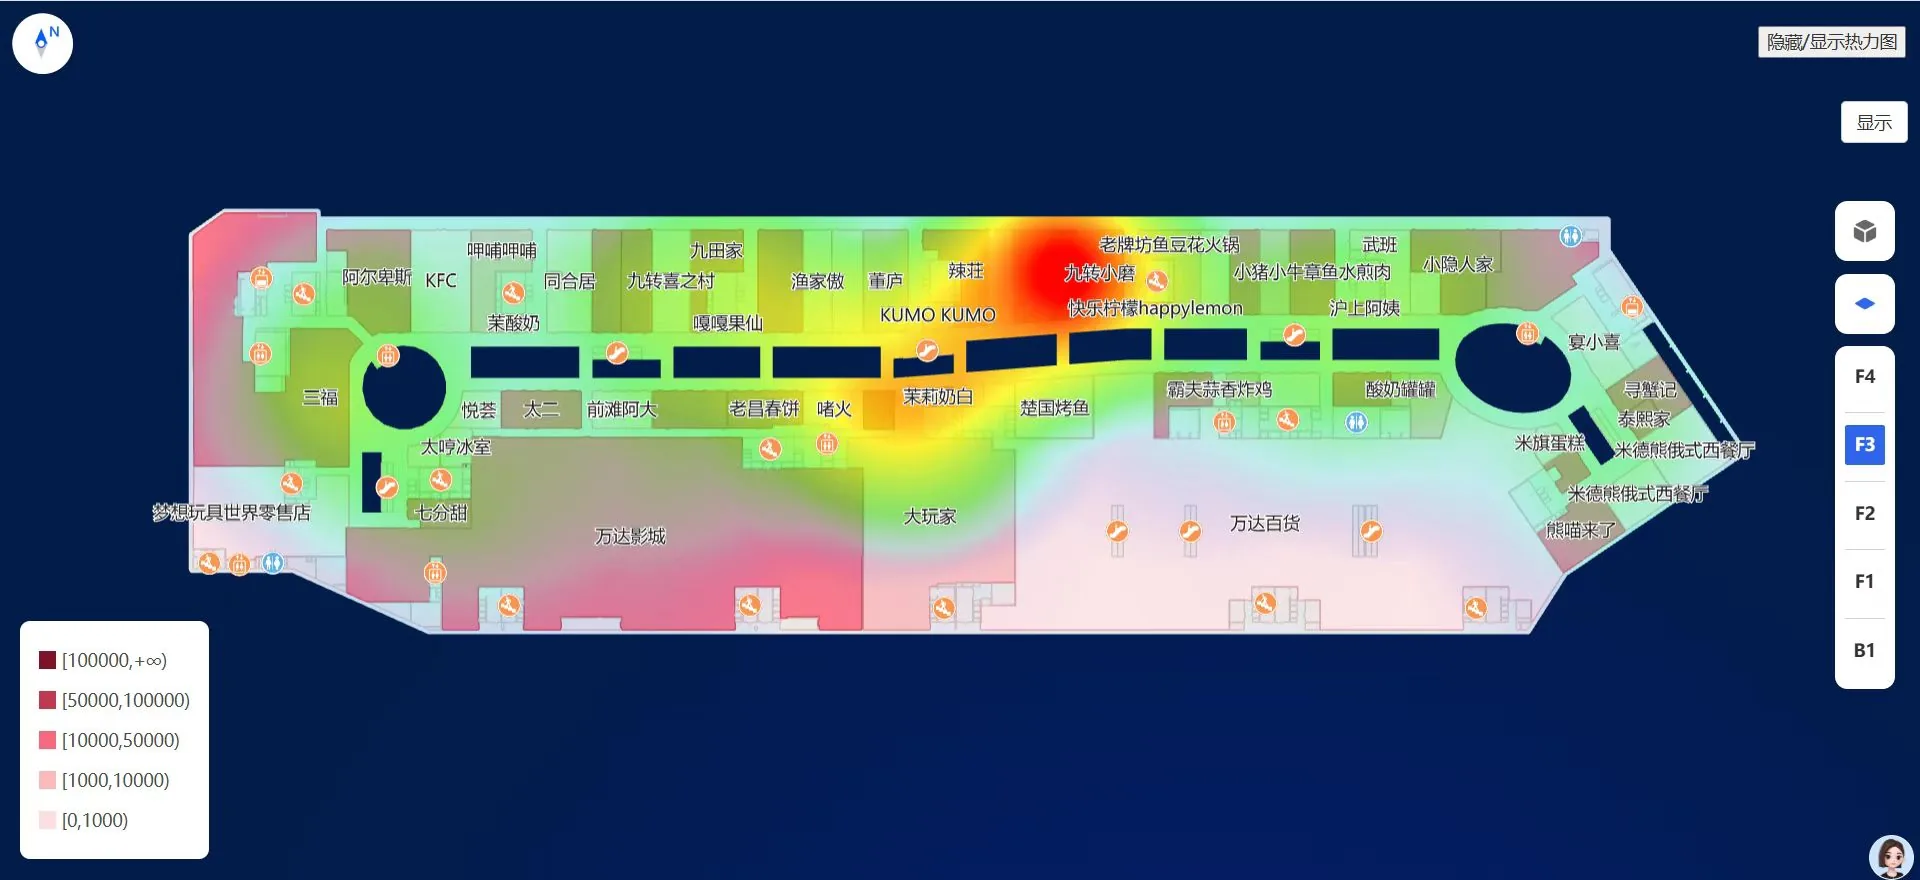
仅有外围 + 楼层级普通垂直画面计数,无店铺级 / 轨迹级数据。
人车关系、跨业态轨迹未打通,制约招商调改与会员 CRM 升级。
现有客服电话 023-67507054 / 15023231644 · 业务现状:车主记不住车位,客服电话成为唯一求助出口。
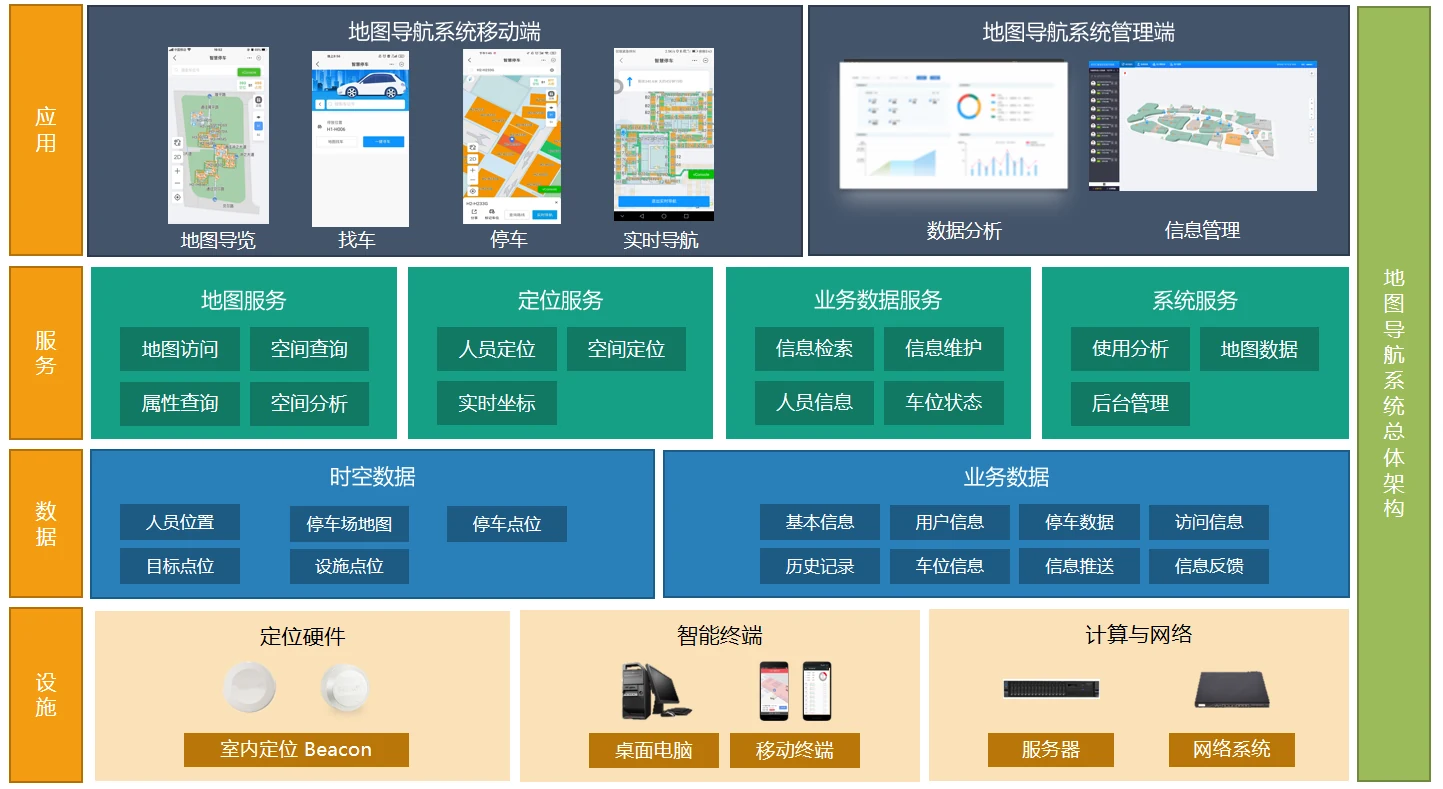
选型覆盖 科拓 / 蜂鸟视图 / 识路-码石 / 爱笔智能 四家;
报价按"硬件 / 软件 / 实施 / 维保"分块呈现,
统一换算 每车位成本,禁止直接比较覆盖范围不同的总价。
| 供应商 | 自研能力 | 定位 | 定位技术 | 客流能力 | 本次评估口径 |
|---|---|---|---|---|---|
| 科拓 | 无自研 (3D地图为识路产品) | 现有缴费系统供应商 | 无 3D 引擎 | 无 | 仅保留报价作参考 |
| 蜂鸟视图 | 自研地图引擎 SDK | 室内地图 + 商业地产可视化 | 蓝牙 iBeacon | 无,可集成第三方 | 纳入 · 招商运营可视化强 |
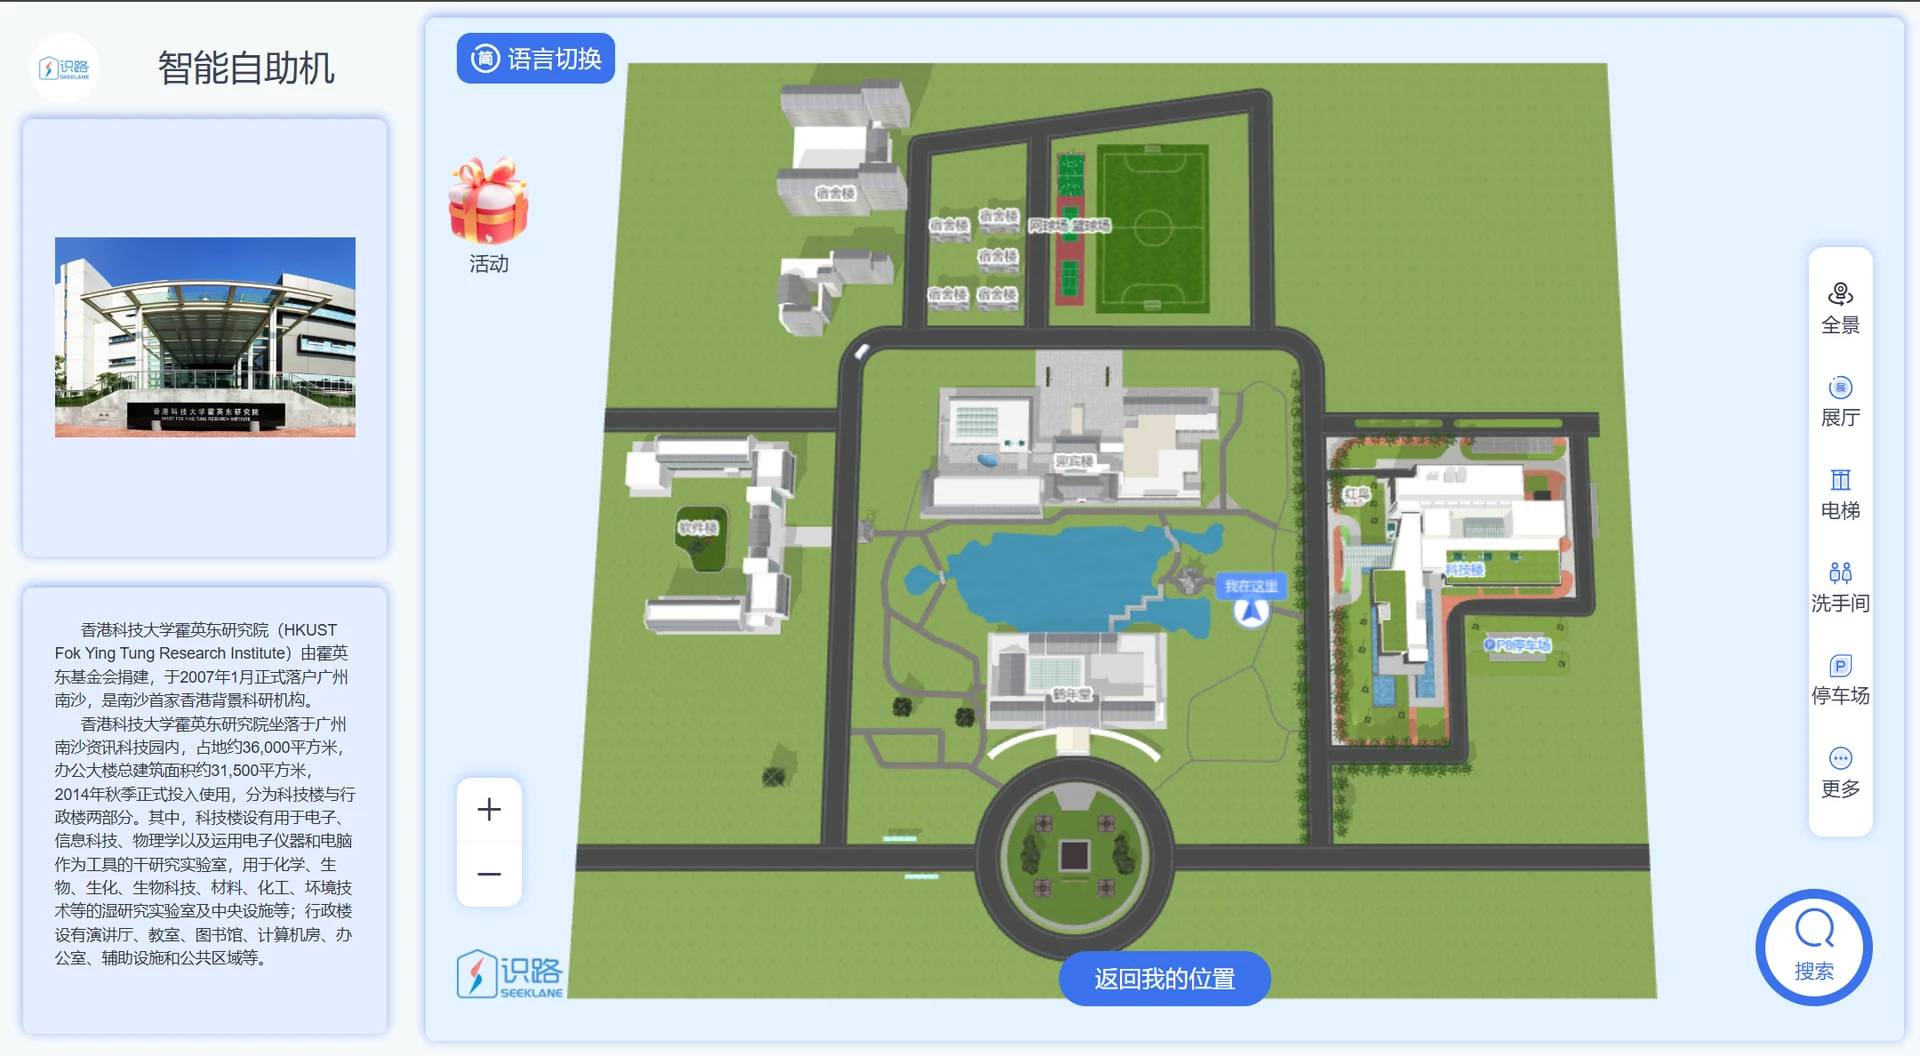
| 识路-码石 | 自研轻量 3D 矢量引擎 | 室内导航 · 面向 C 端 | 蓝牙 iBeacon | 无 | 纳入 · C 端最全 |
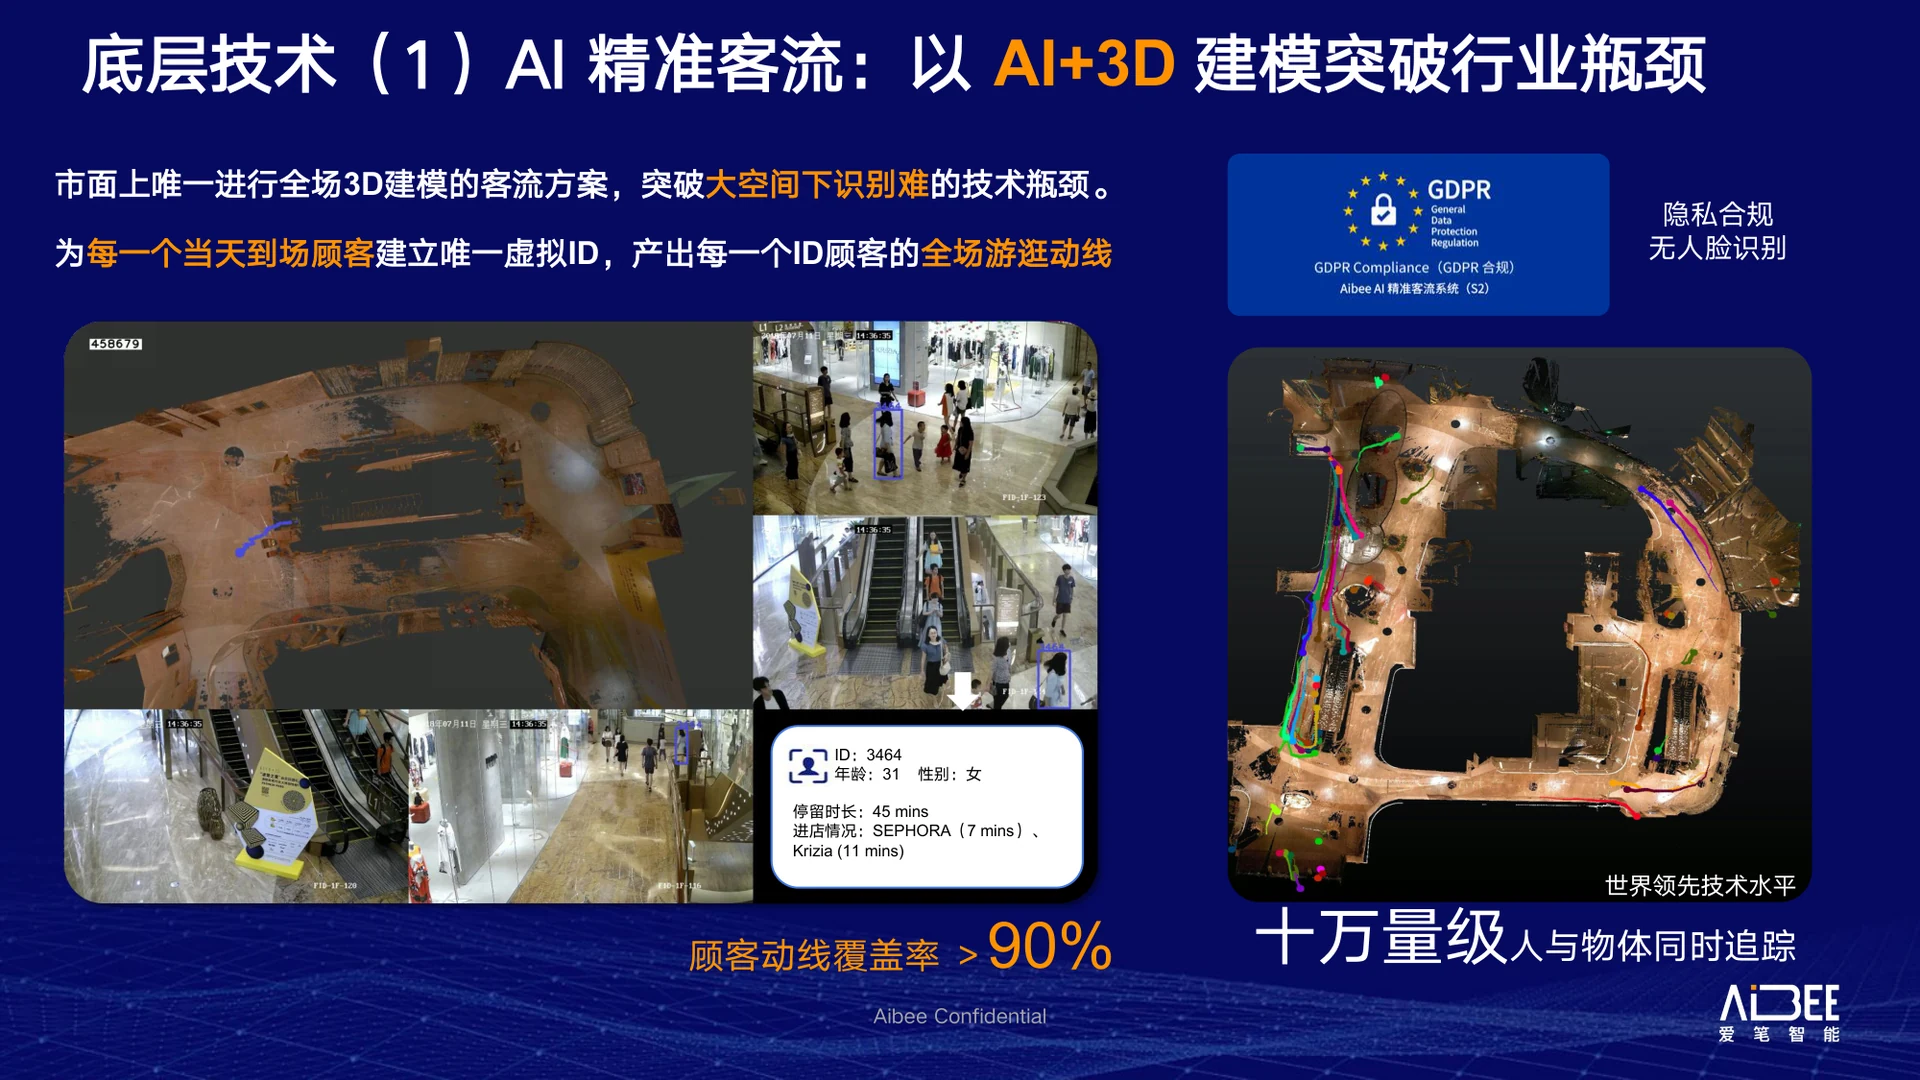
| 爱笔智能 | 自研 3D 空间视觉感知引擎 | AI + 空间感知 · 人车场一体化 | AI 视觉 (3D 厘米级标定) | 精准 ≥90% | 纳入 · 重点评估 |
自研地图引擎SDK,招商运营管理铺位可视化能力突出,可对接第三方客流系统,但仅楼层店铺级。
6 个媒体 · 覆盖商场/医院/地铁 3 大场景 · 已落地上百个商业项目 · 日均 5,000-8,000+ 用户使用。代表作:西安沣西吾悦广场 小程序寻车寻店。
自研轻量化 3D 矢量引擎(无需 GPU)+ iBeacon;5 层全覆盖;
能力定位于反寻+导航,不延伸精准客流与招商运营深度分析。
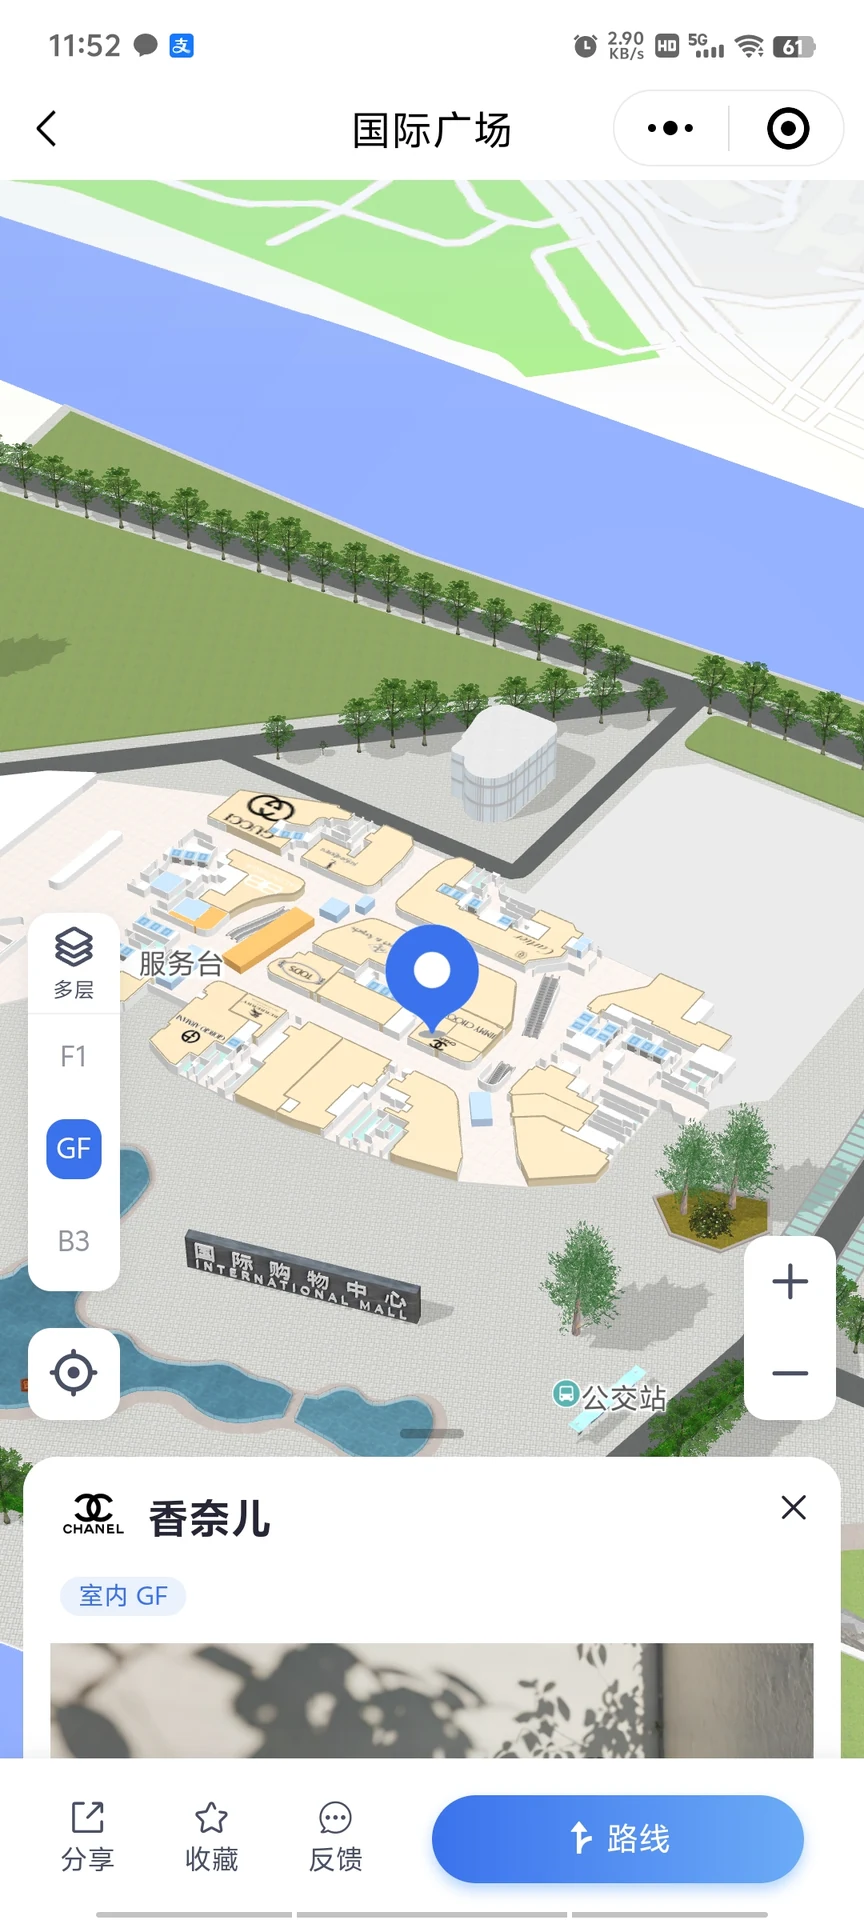
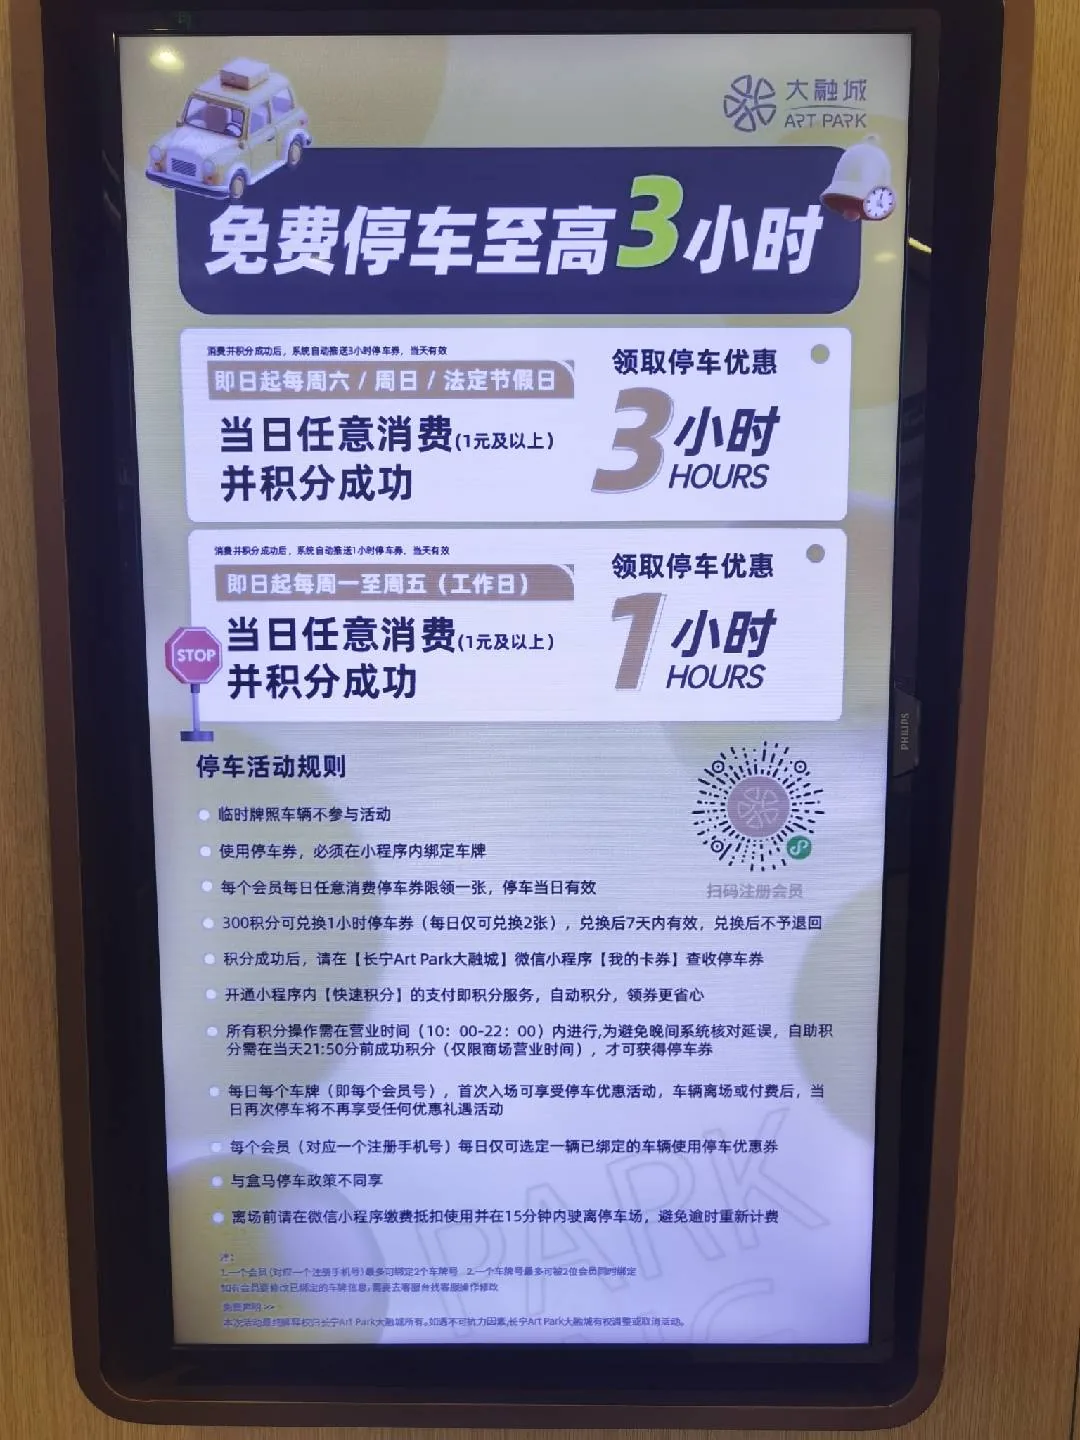
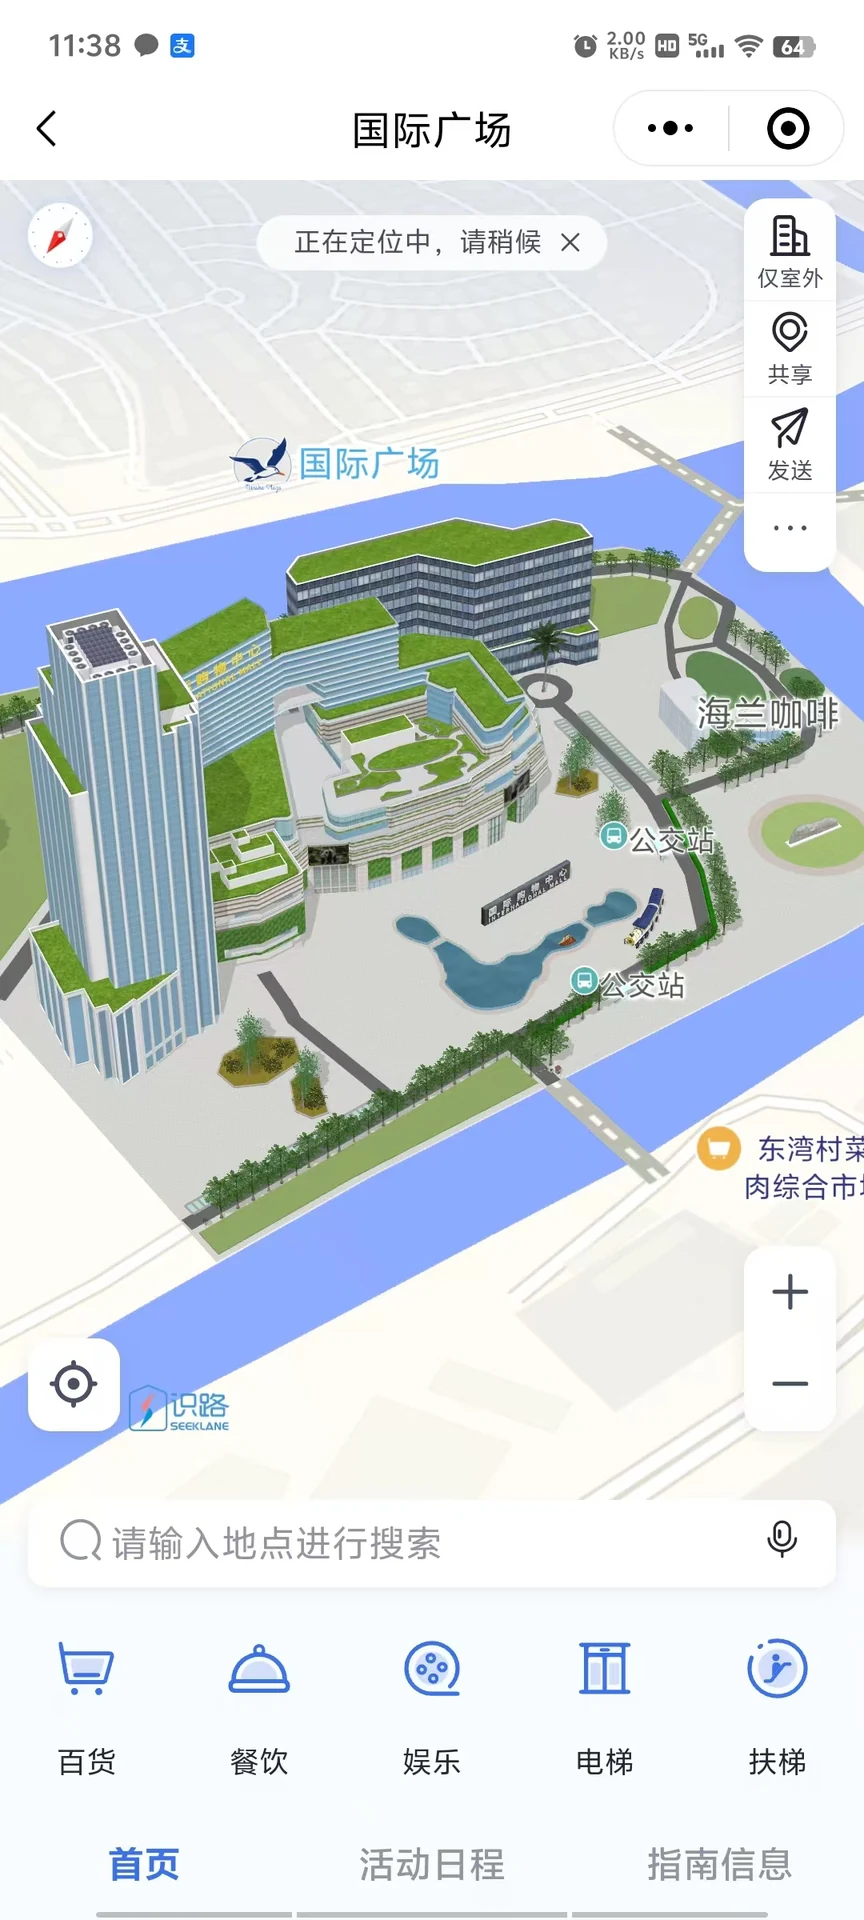
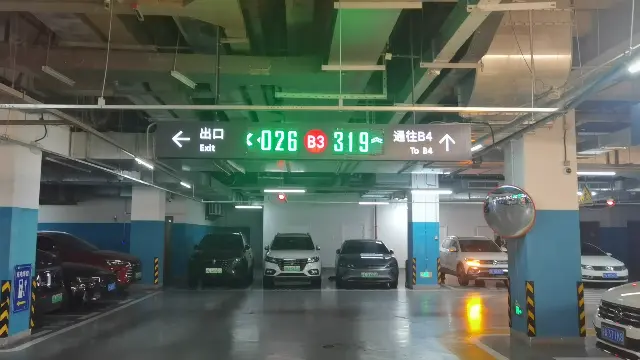
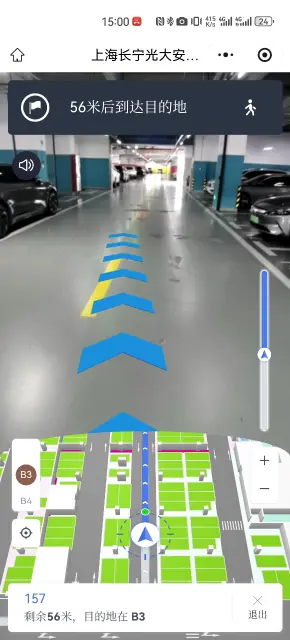
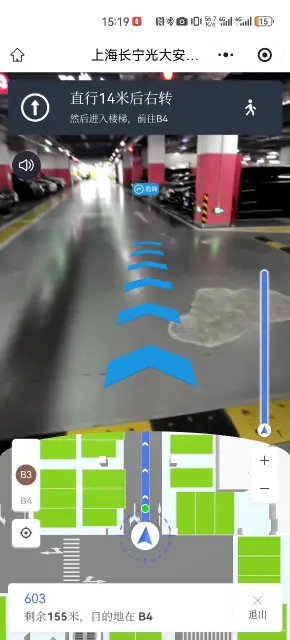
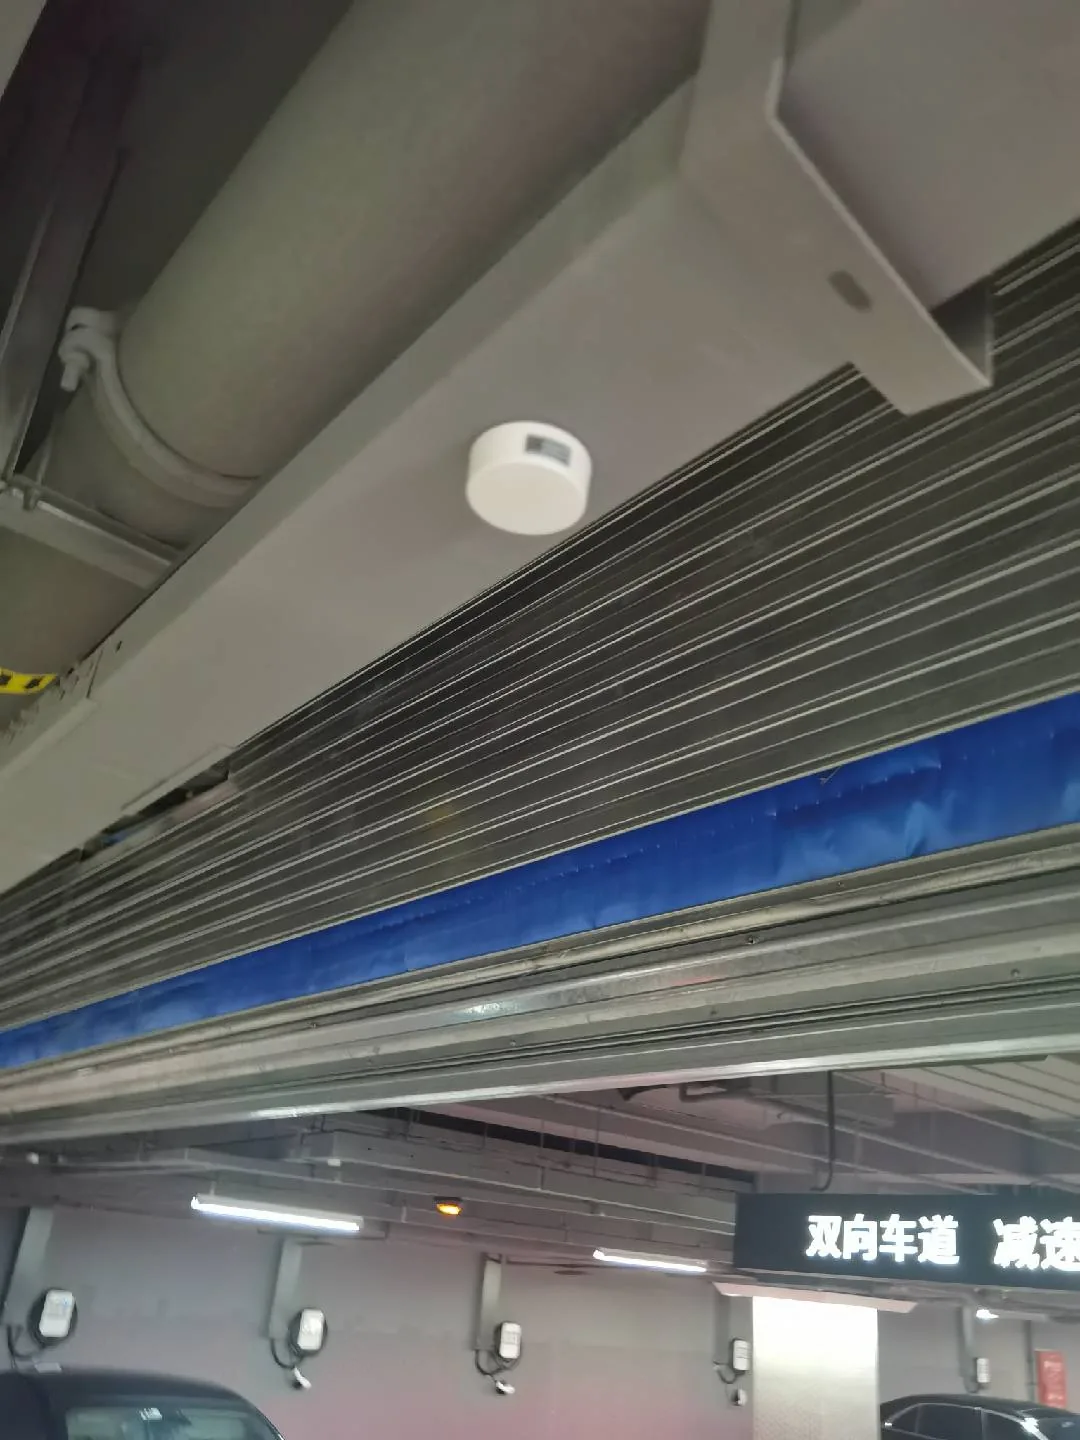
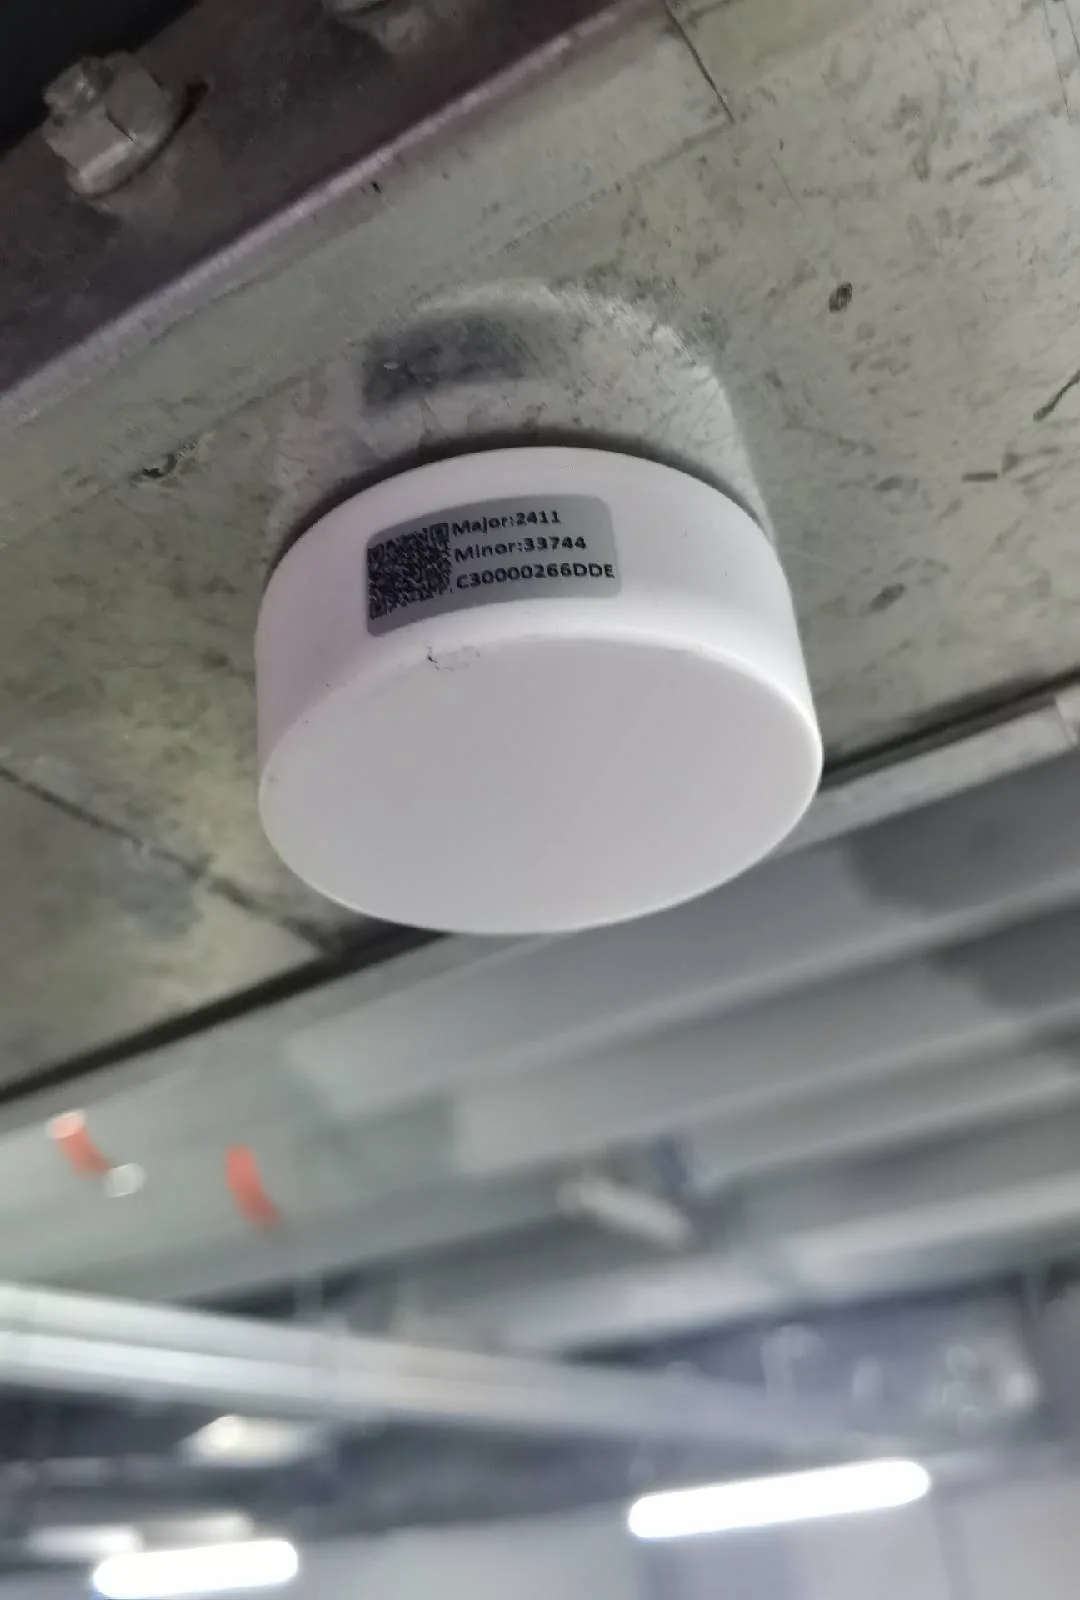
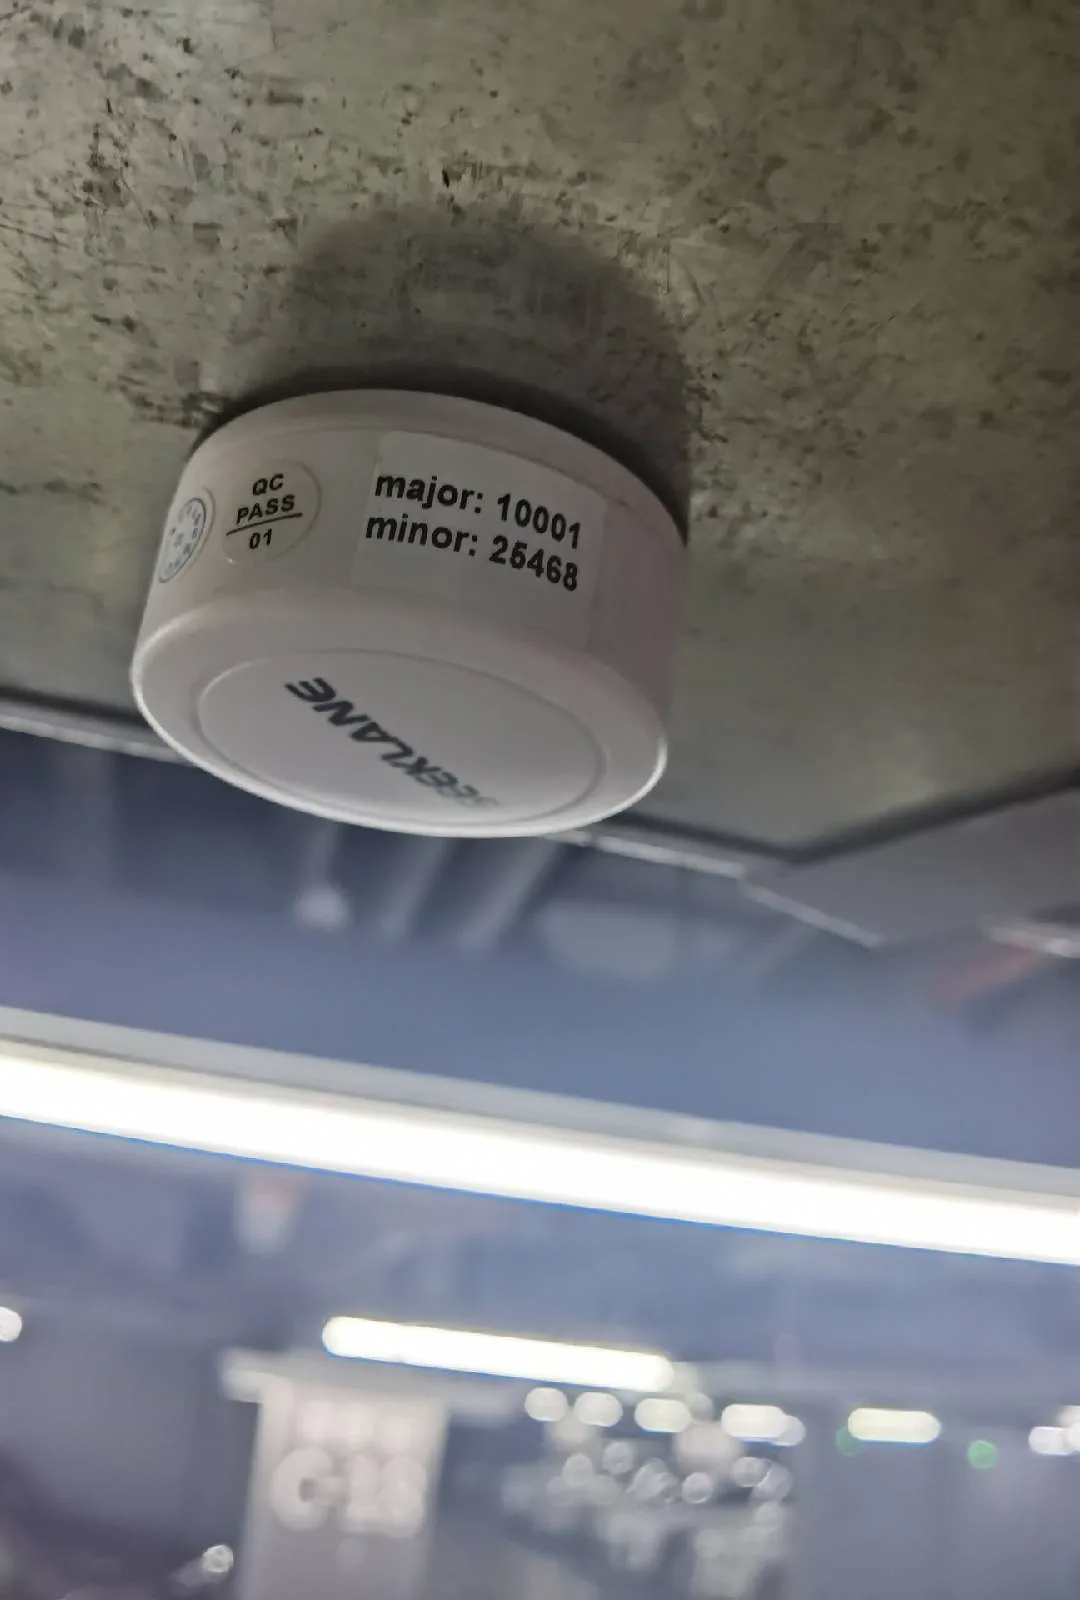
7 张实拍 · 上海长宁光大融城现场考察 · 天花 iBeacon 部署、小程序 3D 地图寻车、ART PARK 商业联动屏、B3 室内引导牌、AR 实景导航多帧。
轻量级 VR 实景导航方案,直接对接现有科拓车位数据,
不新增 AI 相机,复用现有科拓反寻摄像头与缴费机数据。
361 路 AI 车道相机 + VR 寻车 + 车场管理大数据 + 全息驾驶舱 + AI 智能体扩展。
覆盖 B3 + B4 共 3,052 车位,与现有监控点位匹配部署,最大复用。
接入百度地图的额外可选增项,不计入主报价。
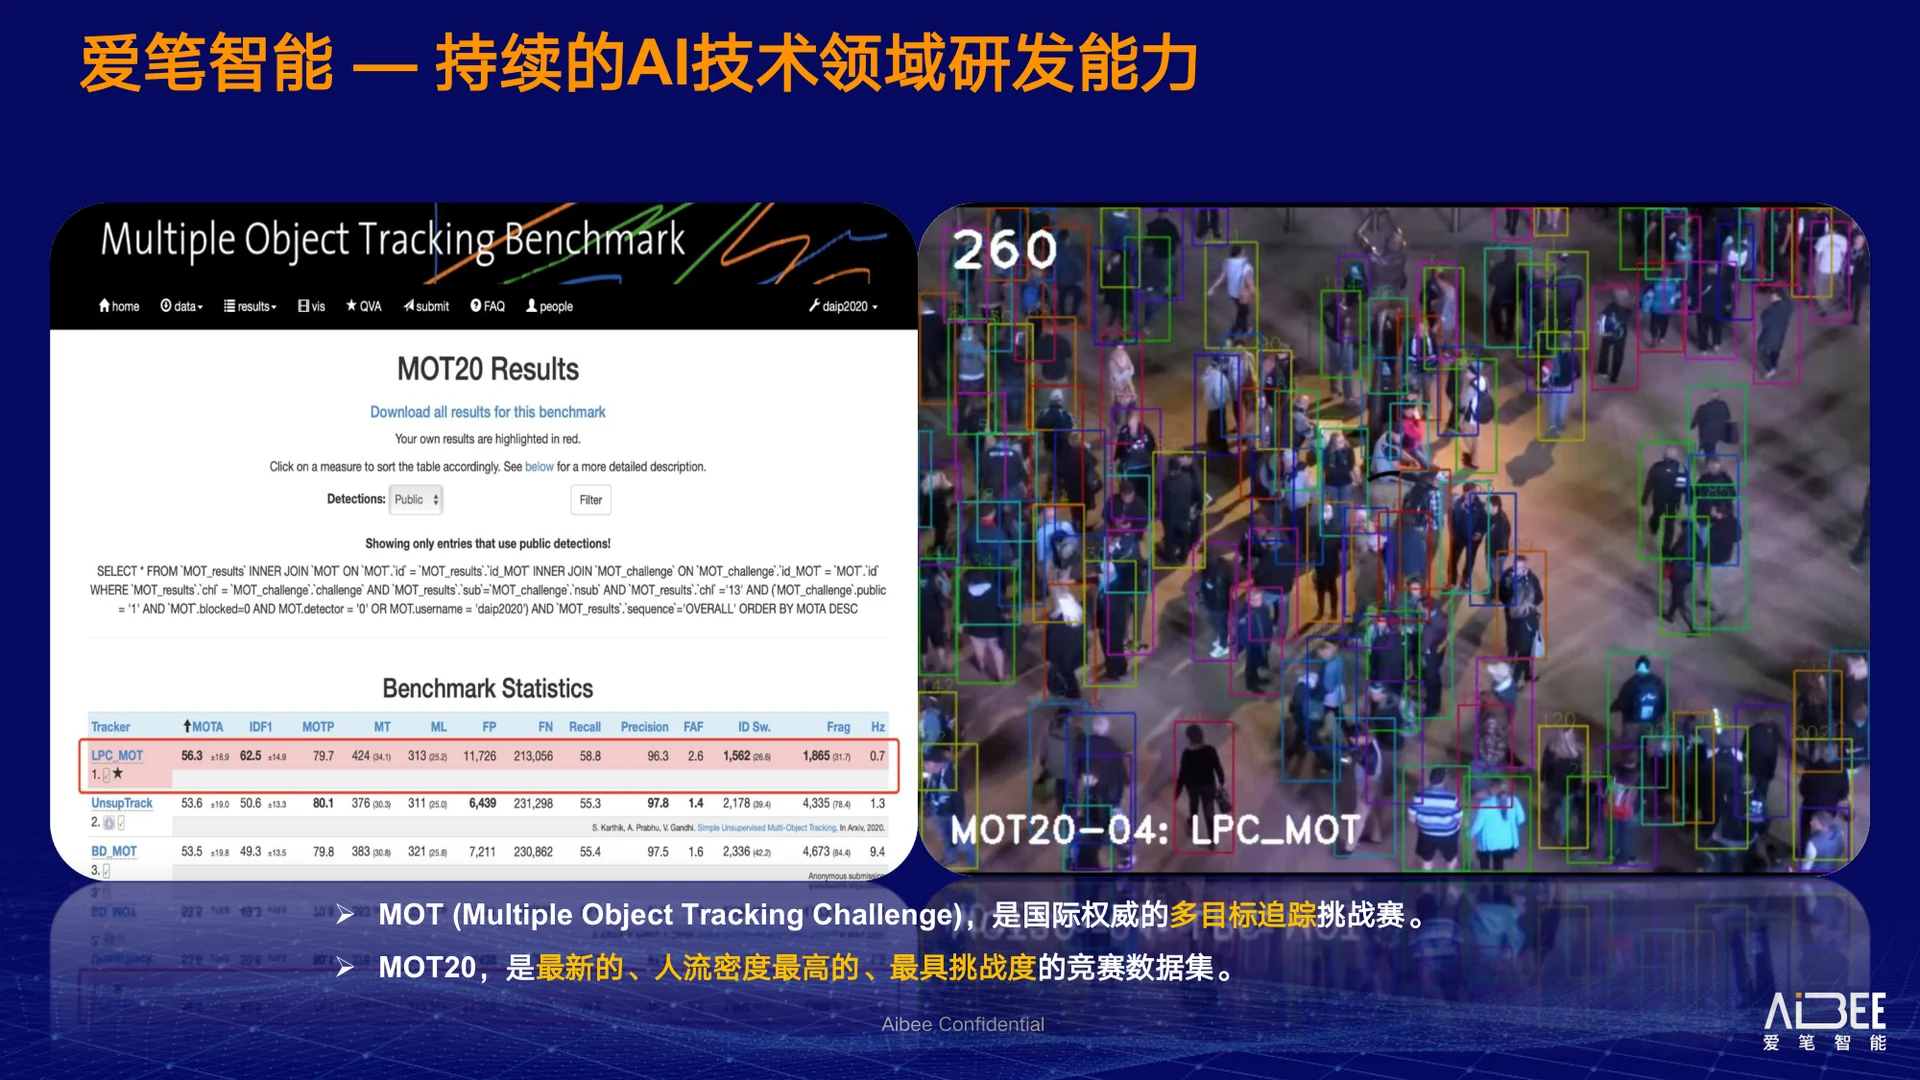
5 个视频 · POC 测试主视觉 + VR 反向寻车 + 驾驶舱 (停车指挥/客流分析) + 百度室内外一体化。代表作:POC 4F 三维空间追踪。
蜂鸟/识路覆盖 5 层 (3,052 车位为爱笔 B3+B4 口径) · 禁止直接比较总价
商业地产数字化的核心是"谁能还原顾客真实的物理行为"。
三个物理条件缺一不可,决定了技术路线的物理上限。
爱笔 摄像头与 3D 空间厘米级标定,每个像素在三维空间有精确坐标;友商靠"摄像头编号 + 连线逻辑"推算位置。
爱笔 跨楼层 / 跨业态 / 跨店铺,折返、进卫生间仍能识别同人;友商头肩检测连"抓取画像"都难做到。
爱笔能精准还原 "谁 / 何时来 / 从哪来 / 去哪 / 何时离开" 五要素;友商单一摄像头覆盖做不到。
三家方案的共同物理基础:
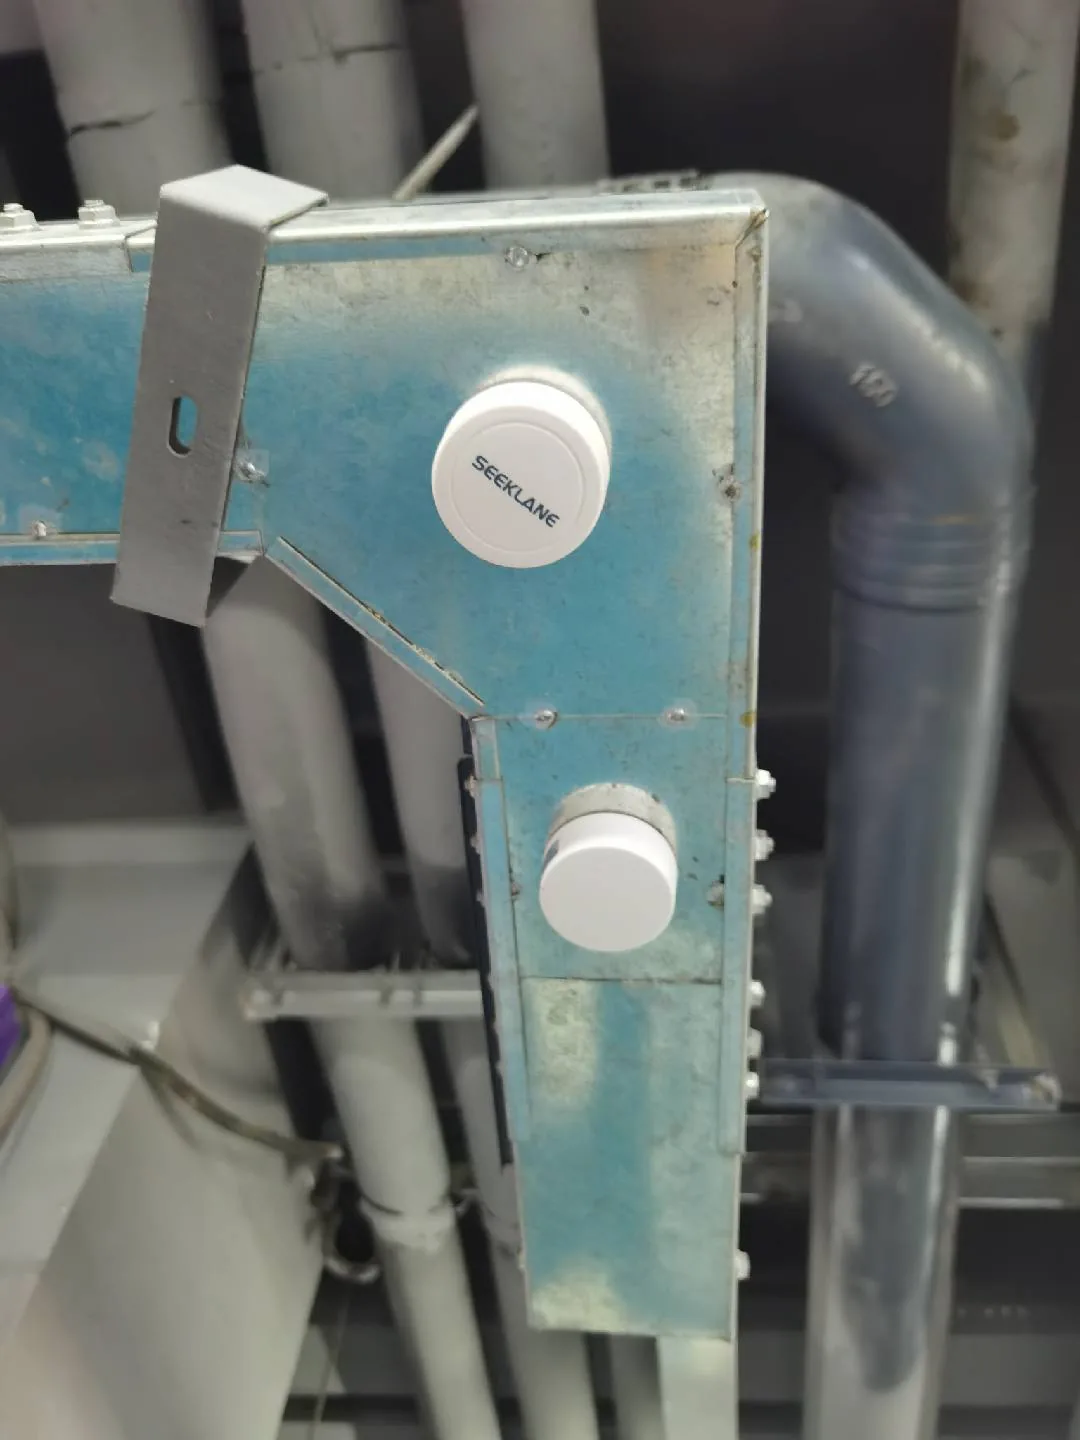
蜂鸟/识路均基于 iBeacon 蓝牙 提供定位与寻车;
爱笔方案一同样基于蓝牙;
爱笔方案二才升级为 AI 视觉,架构明显不同。
查看设备图理解"哪些是新光里已有资产,哪些需要新增"。
| 技术指标 | 传统客流 (头肩检测) |
ReID 客流 (特征比对连线) |
爱笔 3D 空间视觉 (3D 建模 + 连续轨迹) |
|---|---|---|---|
| 技术原理 | 头肩检测,仅计数 | 特征比对 + 打点连线 | 3D 建模 + 连续轨迹追踪 |
| 去重人数 | 无 | < 80% | ≥ 95% |
| 顾客档案 | 无 | < 70% | ≥ 90% |
| 进店 / 过店 | 几乎全无 | < 70% | ≥ 90% |
| 停留时长 | 无 | < 70% | ≥ 90% |
| 客群画像 | 无 | < 70% | ≥ 90% |
| 轨迹连续性 | 不连续 | 部分场景 | 全场景 |
| 备注 | 仅做计数 | 去重难、易错配 | 供应商数据 · 仅供参考 |
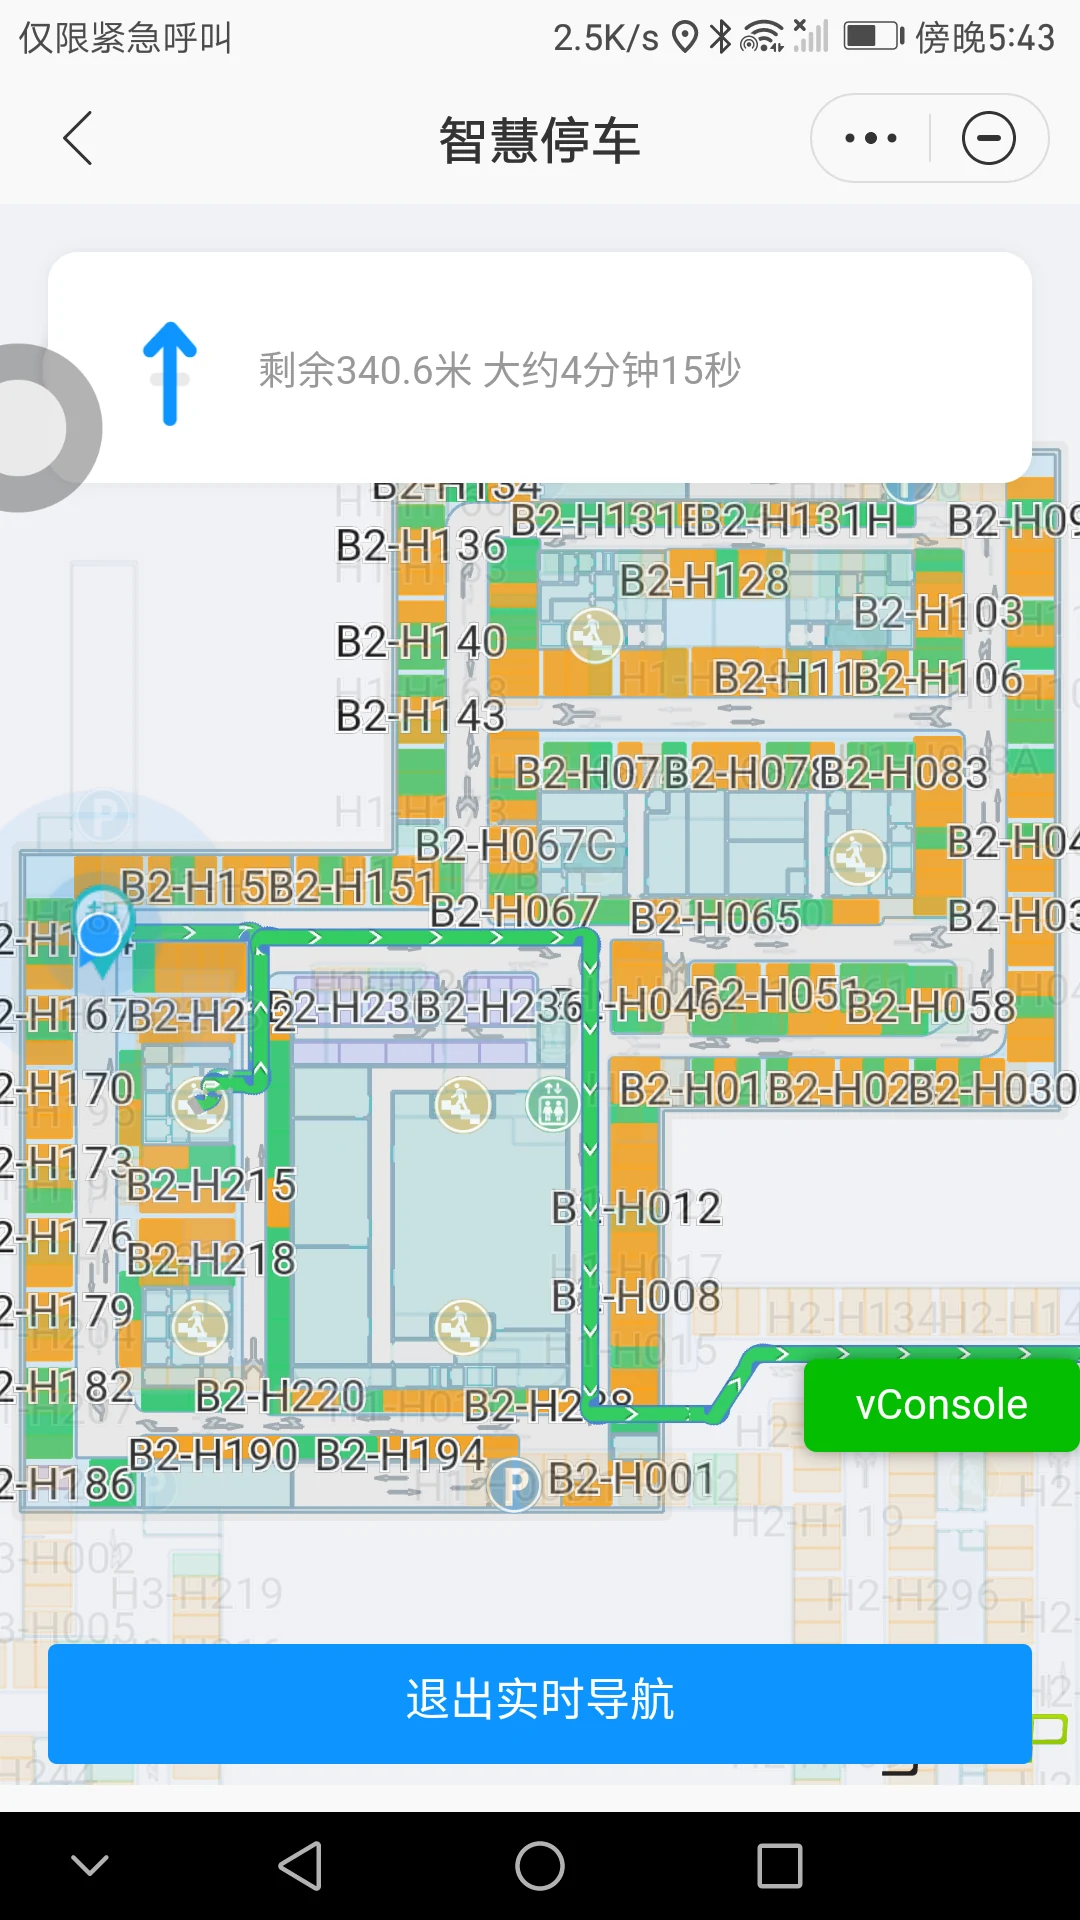
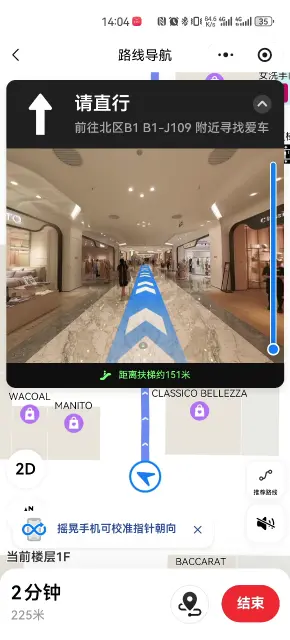
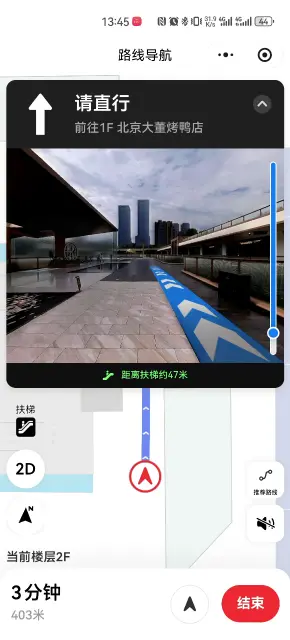
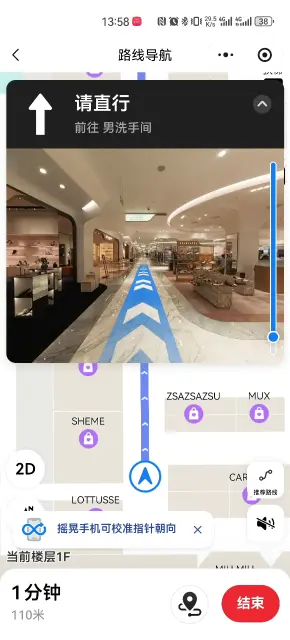
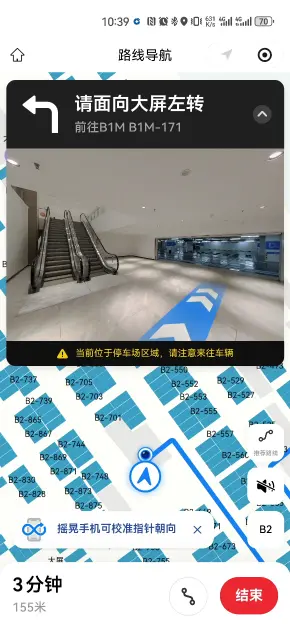
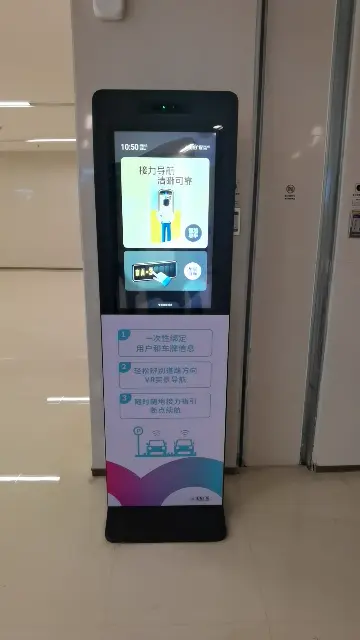
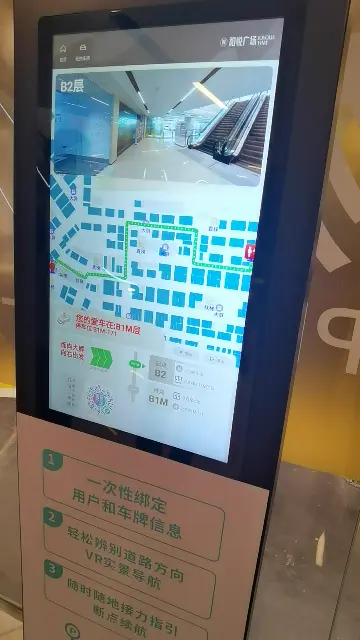
蜂鸟/识路/爱笔均可实现反向寻车,操作路径与交互细节差异一目了然。
选择下方缩略图切换不同录屏,播放中自动暂停轮播。
蓝牙信标只能定位"人在哪",物理层到顶;
AI 视觉感知从寻车导航持续延伸至精准客流 → 招商运营分析 → AVP 自主代客泊车。
只能定位"人在哪",无法感知车的轨迹属性,无法建立人车关系。物理层到顶后,再无演进空间。
从寻车导航出发,向上延伸至精准客流、招商运营分析、AVP 自主代客泊车,天花板持续打开。
| 能力层级 | 传统客流 | 蜂鸟 (招商强) | 爱笔 |
|---|---|---|---|
| 外围 / 楼层级 | |||
| 店铺级 (到顶) | |||
| 公区轨迹级 (跨业态) | 仅热力图 |
独家 |
|
| 人车一体化 | 独家 |
桑基示意:车流与客流在同一空间产生交叉,
爱笔可还原"开车人 → 走进哪一业态 → 何时离开"的完整链路。
权重:未来扩展 20% · 精准客流 15% · C 端体验 15% · 地图引擎 10% · B 端运营 10% · 招商运营可视化 10% · 定位精度 5% · 覆盖 5% · 初始成本 5% · TCO 5%
技术路线的选择,决定了未来五年智慧化的上限——
这是一道物理题,不是预算题。
别家 = "停车场的钱 + 客流相机的钱" 两笔投入
爱笔 = 两套现有设备复用,隐性节省显著
当前为 2026 年 6 月初,签约 AI 精准客流或 AI 智慧停车场任一业务,
免费赠送AI 智能体实景导航寻店 + VR 逛店(仅收软件费);
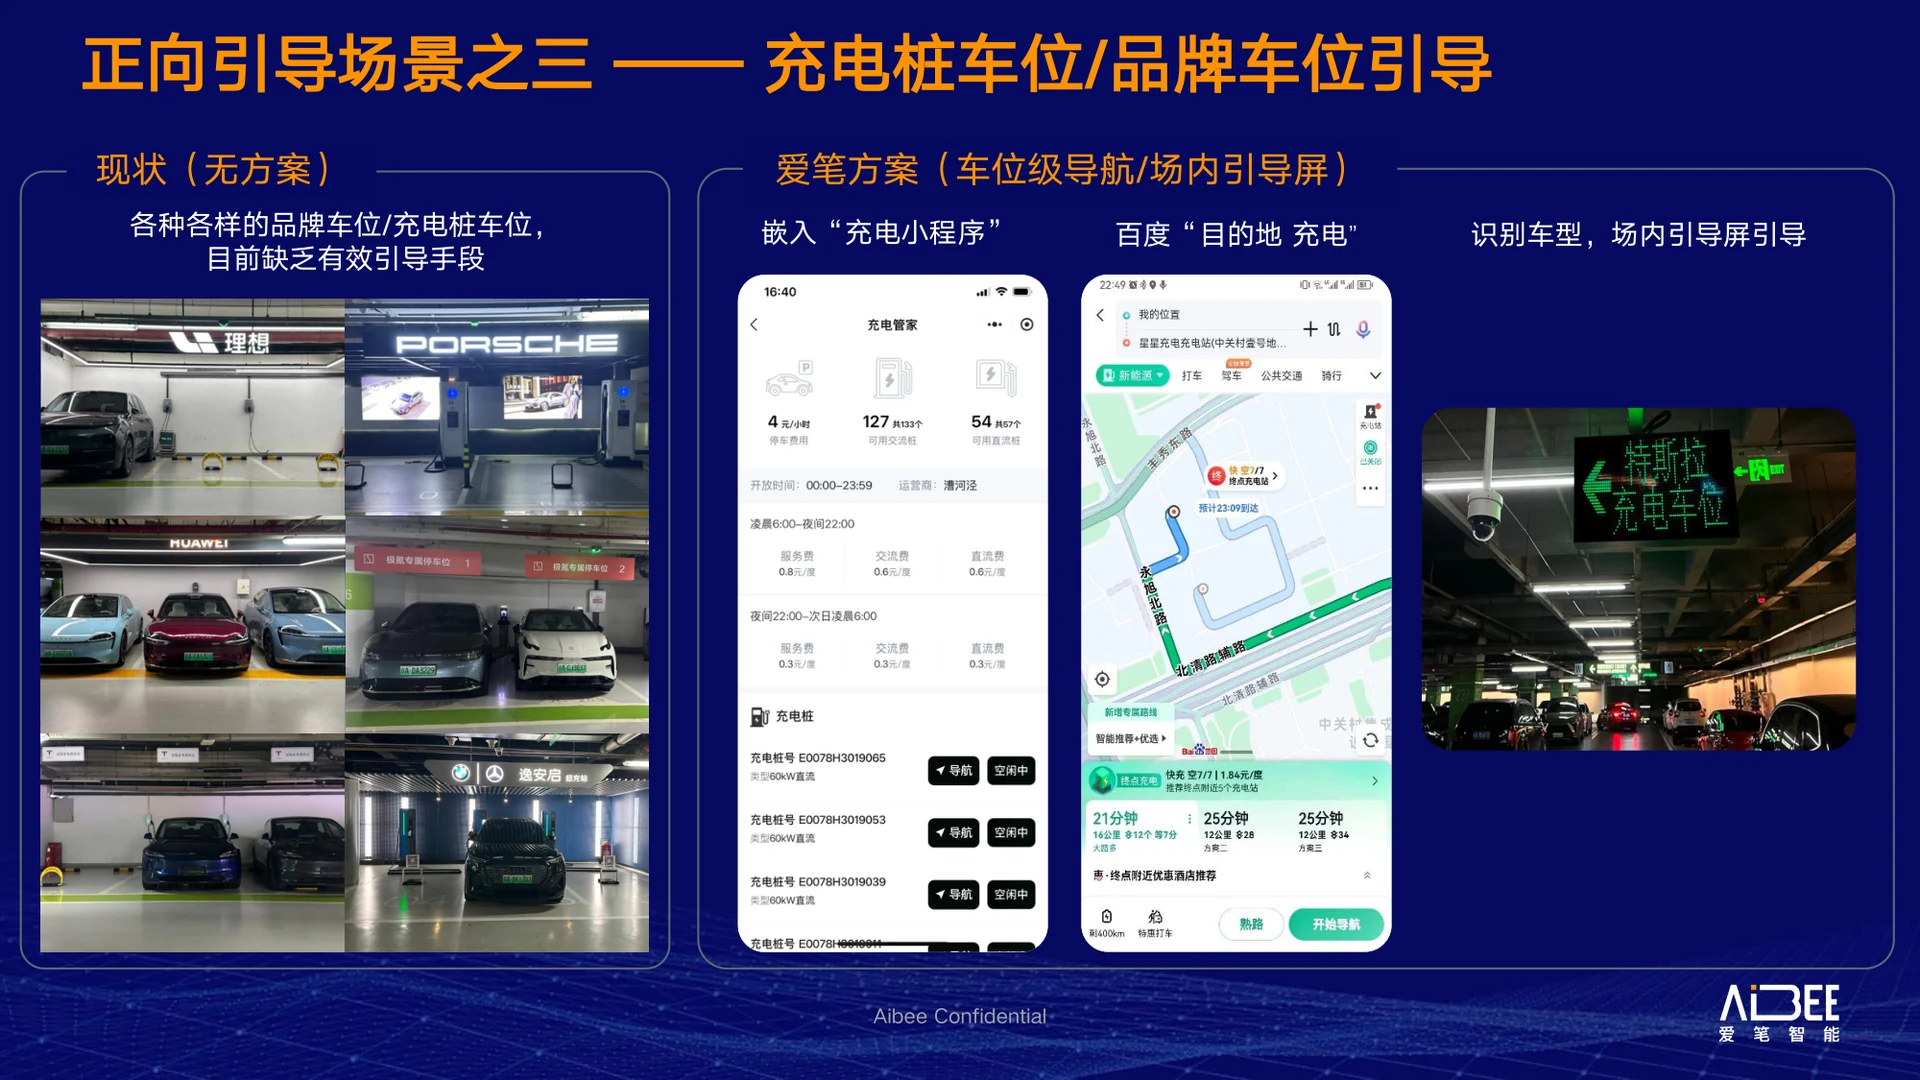
停车场反寻业务可升级为商场-地下停车场 XR 融合导航;
落地会员小程序 + 导视屏,首年免费,次年 8 万/年。
零重复投资
含第三方寻车接口
监控点位参数已确认
不影响营业
一期 B3 跑通停车场+商场人车一体化最小闭环;
二期 B4 扩展 + 全场精准客流 + 会员 CRM 打通;
三期 B5 开放扩容 + 店铺级客流 + AVP 自主代客泊车。
| 维度 | 现状 | 建成后 (爱笔方案二) |
|---|---|---|
| 找车方式 | 手动输入车牌 + 位置编码 | VR 实景 + 自动定位 + 路径规划 |
| 导航体验 | 2D 平面图,无空间感 | 3D 楼层感知 + 步行导航 + VR |
| 客流数据 | 外围 + 楼层级垂直画面 | 店铺级 / 公区轨迹 / 跨业态 |
| 招商依据 | 经验判断 | 客群画像 / 转化漏斗 / 业态适配 |
| 会员运营 | 会员小程序缴费 | 人车一体画像 + 精准触达 + AI 智能体 |
| 扩展能力 | 基础缴费 | AVP / XR 融合导航 / 数据中台 |
车场灰尘及光照变化可能引起 AI 识别精度衰减。合同须约定动态精度 SLA 补偿条款,并建立自动预警机制,防止数据断链。
高精度轨迹属于敏感数据。系统须坚持边缘计算与「去标识化」存储,法务部需提前审核数据采集告知书,规避合规风险。
供应商算法具有私有属性。需在合同中锁定标准 API 导出权限,确保商场对原始数据资产拥有最终所有权,避免厂商锁死。
地图引擎与数据中台对接实现招商可视化属于非标开发。需预留充足的业务逻辑磨合期,并明确后续专项定制费用的上限。
AI 智能体免费赠送政策将于 2026 年 6 月底截止。当前窗口期仅剩约 1 个月,逾期将损失价值约 20 万+ 的增值服务权益。
分阶段部署存在局部数据孤岛风险。须在初期即完成全局逻辑架构规划,防止二期全场扩展时产生高额的系统性重构成本。
识路纯成本最优但能力定位于此
技术代差客观存在 · 物理上限决定五年成长空间
叠加摄像头利旧 + AI 智能体福利 · 爱笔综合战略价值最高